No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiangin maakunta, Kiina
Uutiset luokka
Tuoteluokka
Kuinka BLDC-moottoriohjain toimii? PWM-, kommutointi- ja valintavinkit
Kun 220 V:n tasavirtakäyttöinen ulkoroottorinen BLDC-ilmajäähdyttimen moottori pyörii, et kuule kommutaattorin napsahdusta tai näe harjapölyä. Roottori pyörii tasaisesti ja sen nopeutta säätelee pienikokoinen elektroninen piiri, joka sijaitsee jossain laitteen sisällä. Tämä piiri on BLDC-moottoriohjain. Sen tehtävä kuulostaa yksinkertaiselta: muuta tasavirta peräkkäin kytketyiksi kolmivaihevirroiksi ja tiedä tarkalleen, milloin ne on kytkettävä. Tuloksena on itsesynkroninen moottori, joka seuraa staattorikenttää ilman mekaanisia koskettimia. Säätimen laatu määrittää, toimiiko moottori hiljaa, tehokkaasti ja vuosia ilman ylikuumenemista.
Mitä BLDC-moottoriohjain todella tekee
BLDC-moottoriohjain suorittaa kolme päätoimintoa: käynnistää moottorin, säädä nopeutta ja ohjaa vääntömomenttia. Se hyväksyy käyttäjän komennon, kuten tavoitenopeuden tai vääntömomentin, havaitsee roottorin asennon ja aktivoi oikean käämitysjärjestyksen oikealla hetkellä. Koska kolmen staattorikäämin virtojen suunta ja suuruus määräävät, miten kestomagneettiroottori liikkuu, ohjaimen on tiedettävä, mikä käämi antaa tehon ja milloin se on vaihdettava.
Kolmivaiheisessa BLDC-moottorissa staattorissa on kolme vaihekäämitystä 120 asteen välein. Roottorissa on kestomagneetit. Ohjain luo pyörivän magneettikentän, joka jahtaa roottorin napoja. Kun roottori liikkuu, säädin siirtää kommutointisekvenssiä eteenpäin niin, että kenttä vetää roottoria eteenpäin. Harjatussa tasavirtamoottorissa mekaaninen kommutaattori ja harjat suorittavat tämän kytkennän. BLDC-moottorissa ohjain tekee sen elektronisesti, minkä vuoksi sitä kutsutaan usein elektroniseksi kommutaatioksi.
BLDC-moottoriohjaimen ydinkomponentit
Jokainen BLDC-ohjain yksinkertaisesta tuuletinohjaimesta servovahvistimeen koostuu muutamista olennaisista lohkoista. Jokaisen lohkon on toimittava yhdessä mikrosekunnissa:
- Mikro-ohjain tai DSP: suorittaa kommutointialgoritmin, laskee PWM-käyttöjaksot ja hallitsee vikatilanteita.
- Gate driver: muuntaa pienjännitteiset logiikkasignaalit mikro-ohjaimesta suurjännitteisiksi hilajännitteiksi, jotka kytkevät virtakytkimet päälle ja pois.
- Tehoaste (MOSFETit tai IGBT:t): muodostaa kolmivaiheisen invertterisillan, joka kytkee päämoottorin virran.
- Asentoanturi: Hall-anturit, enkooderi tai BEMF-tunnistuspiiri, joka kertoo säätimelle, missä roottori on.
- Virta-anturit: mittaavat vaihevirtaa momentinsäätöä ja ylivirtasuojaa varten.
- Virtalähde: syöttää puhdasta tasajännitettä ohjauspiirille ja antureille.
Tämä koko kokoonpano muodostaa reaaliaikaisen suljetun silmukan. Mikro-ohjain lukee roottorin asennon ja virran takaisinkytkennän monta kertaa sekunnissa ja päivittää seuraavan kytkentätilan. Ilman asennon tai virran takaisinkytkentää ohjain voi toimia vain avoimen silmukan tilassa, mikä johtaa huonoon tehokkuuteen, kommutoinnin puuttumiseen ja mahdollisiin vaurioihin.
Kuinka roottorin asento havaitaan
Roottorin asennon tunnistus on BLDC-ohjauksen perusta. Ohjaimen on tiedettävä missä magneettiroottori on, ennen kuin se voi vaihtaa seuraavaa vaihetta. On olemassa kaksi yleistä menetelmää.
Ensimmäinen käyttää Hall-efektiantureita. Kolme Hall-anturia on sijoitettu 120 sähköasteen etäisyydelle toisistaan staattoriin. Kun roottorin navat pyyhkäisevät niiden ohi, anturit tuottavat digitaalisia korkea/matala kuvioita, jotka kertovat mikro-ohjaimelle, missä kuudesta sektorista roottori on tällä hetkellä. Tämä menetelmä on yksinkertainen, vankka ja sitä käytetään laajalti halvoissa teollisuuslaitteissa. Huono puoli on ylimääräinen anturin johdotus ja herkkyys lämpötilalle ja magneettisille häiriöille.
Toinen menetelmä on anturiton ohjaus. Se havaitsee takasähkömotorisen voiman (BEMF) nollakohdat jännittämättömässä vaihekäämissä. Kun roottori pyörii, jokainen käämi tuottaa indusoidun EMF:n. Piste, jossa tämä EMF muuttaa napaisuutta, osoittaa tunnetun roottorin kohdistuksen. Tunnistelemalla nämä nollan ylitykset, ohjain voi laskea seuraavan kommutointipisteen. Anturiton ohjaus säästää johdotus- ja komponenttikustannuksia, mutta erittäin alhaisilla nopeuksilla BEMF on liian heikko mitattavaksi, joten moottori tarvitsee käynnistysrutiinin pyörittääkseen sitä ennen suljetun silmukan toimintaan siirtymistä.
Puhallin- ja jäähdytyslaitteissa, mukaan lukien ulkoroottoriset BLDC-ilmajäähdytinmoottorit, käyttönopeus on yleensä riittävän suuri anturittomaan ohjaukseen. Tarkkaa hidasta paikannusta vaativat sovellukset suosivat kuitenkin Hall-antureita.
Kommutointi: Kuusi askelta ja FOC
Kun roottorin asento on tiedossa, ohjain päättää, mitä kytkentämallia käytetään. Yleisin menetelmä on kuusivaiheinen kommutointi, jota kutsutaan myös puolisuunnikkaan tai lohkokommutaatioksi. Se jakaa jokaisen sähkösyklin kuuteen sektoriin. Kussakin sektorissa kaksi käämiä jännitetään, kun taas kolmas jätetään kellumaan. Virta kulkee yhden käämin läpi keskelle ja ulos toisesta muodostaen magneettisen vektorin, joka etenee portaittain. Tämä lähestymistapa on helppo toteuttaa mikrokontrolleriin ja käyttää yksinkertaista Hall-anturilogiikkaa.
Rajoitus on, että virran aaltomuoto on suorakaiteen muotoinen, mikä tuottaa vääntömomentin aaltoilua. Pienemmillä nopeuksilla aaltoilu voi muuttua kuuluvaksi meluksi ja mekaaniseksi tärinäksi.
Kenttäsuuntautunut ohjaus tai FOC on edistyneempi. Se muuntaa kolmivaiheiset virrat pyöriväksi d-q-koordinaattijärjestelmäksi, jossa d-akseli on kohdistettu roottorin magneettivuon kanssa ja q-akseli ohjaa vääntömomenttia. Säätämällä virtaa tässä vertailukehyksessä moottori käyttäytyy kuin erikseen viritetty DC-kone. FOC tuottaa lähes sinimuotoisia vaihevirtoja, mikä tuottaa tasaisen vääntömomentin koko nopeusalueella. Kustannukset ovat suurempi laskentateho, nopea mikro-ohjain ja monimutkaisempi virran tunnistus.
| Ominaista | Six-Step | FOC |
|---|---|---|
| Nykyinen muoto | Suorakaiteen muotoinen | Sinimuotoinen |
| Vääntömomentin aaltoilu | läsnä | Matala |
| Matala-speed performance | Kohtalainen | Erinomainen |
| Laskennallinen kuormitus | Matala | Korkea |
| Toteutuskustannukset | Matalaer | Korkeaer |
| Tyypillinen käyttö | Tuulettimet, pumput ja puhaltimet | Servokäytöt, robotit, tarkkuustyökalut |
Suurille ulkoroottoreille BLDC-ilmajäähdytinmoottoreille kuusivaiheinen jäähdytysmoottori riittää usein. Mutta kun suunnittelutavoitteena on alhainen melutaso ja laaja nopeusalue, FOC-säätimestä tulee parempi valinta, etenkin korkeammilla tehotasoilla.
 DC198 220V 1500W ulkoinen roottori BLDC-moottori ilmajäähdyttimille Tämä suuritehoinen harjaton moottori on rakennettu raskaille haihtumisjäähdyttimille, ja siinä on puhdaskupariset käämit, IP54-suojaus ja F-luokan eristys luotettavaan toimintaan vaativissa teollisuusympäristöissä. Näytä tuote →
PWM-virransäätö ja vääntömomentti
Kun kommutointijärjestys on valittu, säätimen on säädettävä jännitettä ja virtaa. Useimmat säätimet käyttävät pulssinleveysmodulaatiota (PWM). PWM:ssä virtakytkimet kytketään päälle ja pois kiinteällä taajuudella, usein 10 kHz ja 30 kHz välillä. Muuttamalla on-time-suhdetta tai käyttöjaksoa säädin asettaa käämeihin syötetyn keskimääräisen jännitteen. 50 %:n käyttöjakso tarkoittaa, että kytkin on päällä puolet ajasta jokaisessa PWM-jaksossa, jolloin saadaan noin puolet väyläjännitteestä.
Vääntömomentin ohjauksessa virta on tärkeämpi muuttuja. BLDC-moottorissa kehitetty vääntömomentti on verrannollinen vaihevirtaan, ainakin magneettisen kyllästymisen alapuolella. Säädin mittaa virran shunttivastuksen tai virtamuuntajan avulla, vertaa sitä viitearvoon ja säätää PWM-käyttöjaksoa pakottaakseen todellisen virran seuraamaan ohjearvoa. Tämä on virran takaisinkytkentäsilmukka, ja se antaa moottorille sen jäykkyyden ja herkkyyden.
Lujatekoisten suojaominaisuuksien tulisi olla osa kaikkia vakavia ohjaimia. Ylivirtasuojaus, ylilämpötilan sammutus, alijännitteen lukitus ja jumiutumisen havaitseminen estävät kaikki varhaisen vian. Ohjaimia vertaileville ostajille näiden suojausten olemassaolo on yhtä tärkeä kuin nimellisteho.
Ohjaimen yhdistäminen BLDC-tuulettimen moottoriin
Säätimen sovittaminen moottoriin ei ole vain jänniteluokkakysymys. Väyläjännitteen, huippuvaihevirran, taka-EMF-vakion, Hall-anturin vaiheistuksen, nopeusalueen ja kuormitusmomenttiprofiilin on oltava yhteensopivia.
Harkitse yhtä ulkoroottoreista BLDC-ilmanjäähdytinmoottoreistamme: DC149-sarja toimii 220 V DC -tulolla ja kattaa tehotasot 600 W - 850 W. Tämän tyyppinen moottori asennetaan tyypillisesti haihdutusjäähdytyslaitteisiin. Kuorma on puhallin, joka seuraa neliömäistä vääntökäyrää. Käynnistysvirta voi olla 2-3 kertaa nimellisvirta, joten säätimen on kyettävä toimittamaan lyhytaikainen ylikuormitus ilman laukaisua. Samaan aikaan verkosta tuleva vilkkuva syöttöjännite voi vaikuttaa tasavirtaväylään, joten kestävä säädin tarvitsee laajan tulojännitteen toleranssin ja hyvän säädön.
 DC149 220V 600W ulkoinen roottori BLDC-moottori ilmajäähdyttimille Tämä 600 W:n harjaton moottori tarjoaa suoran 220 V:n käyttövoiman, suuren vääntömomentin ja pitkän huoltovapaan käyttöiän, joten se sopii jatkuvaan raskaaseen jäähdytyssovelluksiin korjaamoissa ja varastoissa. Näytä tuote →
Toinen käytännön seikka on lämpösuunnittelu. Kuumassa kotelossa toimiva ohjain vähentää tehoaan. Jos ilmanjäähdyttimen moottori asennetaan tiiviiseen, pölytäytteiseen ympäristöön, säätimen levyn tulee olla konformipinnoitettu ja sen tehovaiheessa on oltava riittävästi kuparia tai pakotettua ilmavirtaa. Nämä valinnat vaikuttavat järjestelmän kokonaiskustannuksiin ja luotettavuuteen. Ilmankäsittelylaitteiden valmistajille säätimen suojauksen ja vähennyskäyrien vertailu on olennainen osa toimittajan arviointia. Meillä on tarkempaa tietoa teolliset tuuletinsovellukset jotka voivat auttaa sinua määrittelemään nämä vaatimukset.
Käytännön huomioita tuulettimissa ja jäähdytyslaitteissa
Tuulettimet ja jäähdytyslaitteet asettavat erityisiä vaatimuksia BLDC-moottorin ohjaukselle. Toisin kuin vakiomomenttikuorma, puhallin on neliöllinen momenttikuorma: vääntömomentti kasvaa nopeuden neliön mukana ja teho kuution mukana. Tämä tarkoittaa, että ohjaimen on kestettävä erittäin kevyt kuorma alhaisella nopeudella ja jyrkästi kasvava kuorma suurella nopeudella. Ohjain, joka on viritetty servomoottorille, ei ehkä käsittele tätä ominaisuutta hyvin.
Lisäksi monet puhaltimet käyttävät ulkoroottorimoottoreita, joissa roottori on ulkokuori ja staattori sisällä. Moottori on usein rakennettu suoraan puhaltimen juoksupyörään, jolloin säätimelle jää rajoitetusti tilaa. Joissakin tuotteissa säädin on integroitu moottorin liitäntäkoteloon tai jopa asennettu erilliselle piirilevylle tuuletinkotelon sisällä. Tämä integrointi vaikuttaa lämmön hajaantumiseen ja säätimen suojaukseen kosteudelta ja pölyltä.
EC-puhaltimissa säädin on kiinteä osa moottorikokoonpanoa. Puhallin ottaa verkkojännitteen, tasaa sen tasavirtaan ja käyttää sitten BLDC-ohjainta moottorin ohjaamiseen. Käyttäjät yksinkertaisesti kytkevät tuulettimen vaihtovirtaan ja saavat tasavirtakäytön energiansäästön ilman ulkoista VFD:tä. ECF35010-sarjamme on hyvä esimerkki tästä kompaktista EC-mallista, jossa käytetään 220 V tuloa ja 350 W lähtöä.
 ECF-350-10 220V 350W elektronisesti kommutoitu tuuletinmoottori Tässä EC-puhallinmoottorissa on integroitu BLDC-säädin ja tasasuuntaaja, mikä saavuttaa jopa 95 %:n tehokkuuden ja alhaisen melutason. Soveltuu ihanteellisesti haihtuviin ilmanjäähdyttimiin, joissa energiansäästö ja hiljainen toiminta ovat etusijalla. Näytä tuote →
Kun valitset ulkoroottorin BLDC-moottorin ilmanjäähdytyssovelluksiin, ohjaimen virranmittaus ja moottorin resistanssi ja induktanssi on sovitettava yhteen. Alikokoinen ohjain ylikuumenee; ylimitoitettu voi aiheuttaa tarpeettomia kustannuksia ja tuhlata tilaa. Hyödyllinen viite on artikkelimme aiheesta ulkoinen BLDC ilmanjäähdyttimen moottori suunnittelunäkökohdat.
Johtopäätös
BLDC-moottoriohjaimet ovat jokaisen harjattoman moottorin älykkyyttä. Ne käyttävät asennon palautetta, kommutointilogiikkaa ja PWM:ää DC-sähkön muuttamiseksi jatkuvasti pyöriväksi vääntömomentiksi. Valinta kuusivaiheisen ja FOC:n välillä vaikuttaa sujuvuuteen, kustannuksiin ja monimutkaisuuteen, kun taas jännitteen ja virran nimellisarvojen yhteensopivuus määrittää, toimiiko moottori turvallisesti täydellä kuormalla. Ilmajäähdyttimien, EC-puhaltimien ja muiden teollisuuspuhaltimien parissa työskenteleville insinööreille ja ostajille BLDC-ohjaimen toiminnan ymmärtäminen on ensimmäinen askel luotettavan moottorin ja ohjaimen yhdistelmän valinnassa.
Liittyvät Tuotteet
-
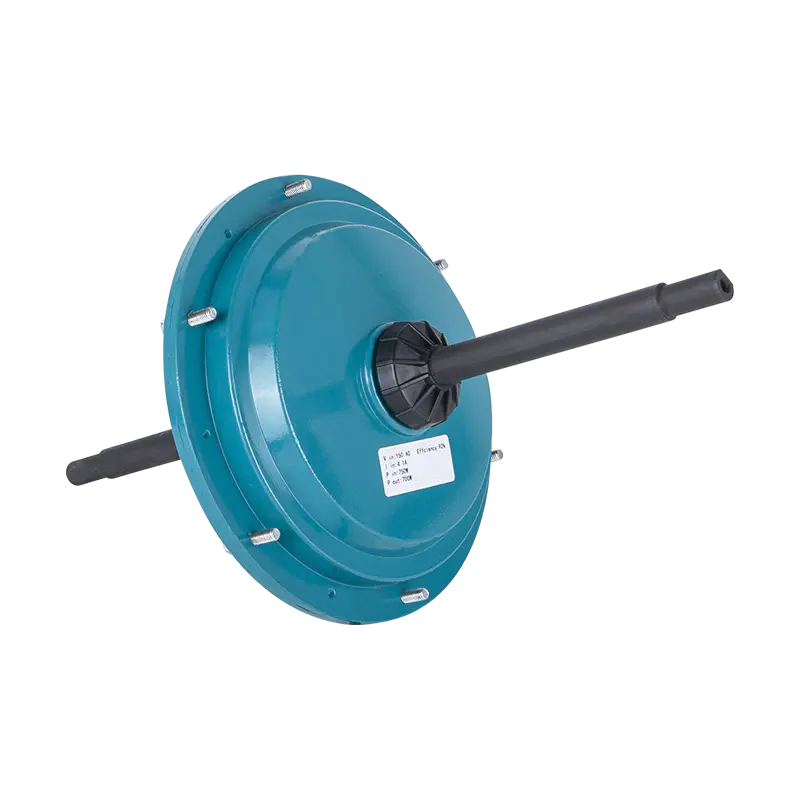 DC149 220V/700W Ulkoinen BLDC-ilmajäähdytinmoottori
-
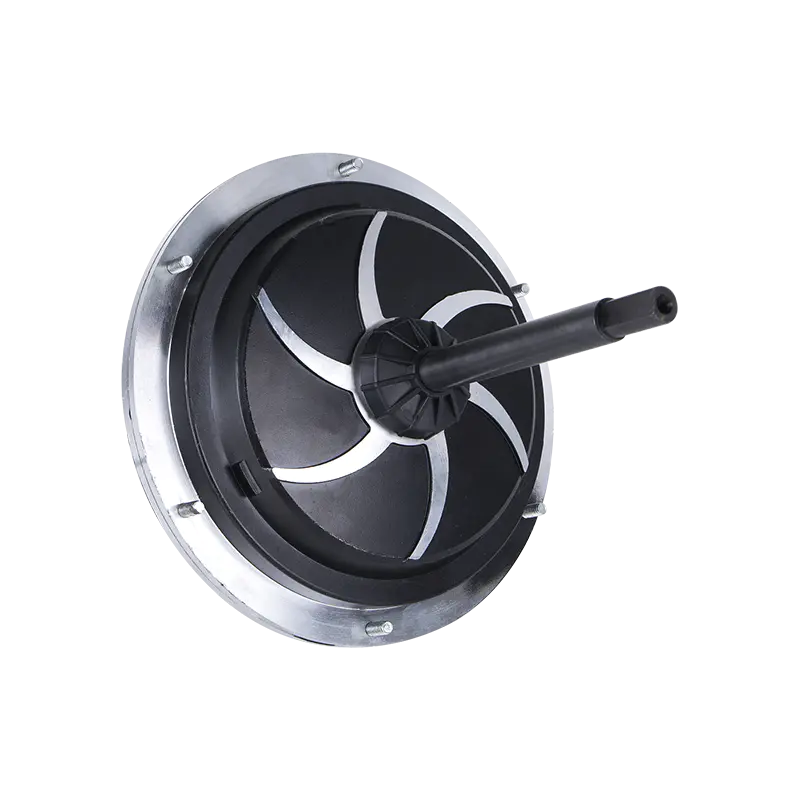 DC149 220V 850W Ulkoinen BLDC-ilmajäähdytinmoottori
-
 DC149 220V 600W ulkoinen BLDC ilmanjäähdytinmoottori
-
 DC149 220V 850W Ulkoinen BLDC-ilmajäähdytinmoottori
-
 DC149 220V 650W ulkoinen BLDC ilmanjäähdytinmoottori
-
 DC198 220V 1500W ulkoinen BLDC ilmanjäähdytinmoottori
 Valmiina mukautettaviksi
Moottorituotteesi?
Olemme ammattimaisia moottorivalmistajia, jotka toimittavat tehokasta, vakaata ja tehokasta tehoa ydintä kaikille teollisuudenaloille tarkan käsityötaidon ja innovaatioiden avulla.
Ota yhteyttä
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Yrityksen osoite
Tekijänoikeus © by Shengzhou Jiangxin Motor Technology Co., Ltd. Kaikki oikeudet pidätetään.
Teollisuuden tuuletinmoottorien tukkumyyntivalmistajat