No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiangin maakunta, Kiina
Uutiset luokka
Tuoteluokka
BLDC-moottorin taka-EMF: Kuinka laskea se nopeudesta, Kv:stä ja vuosta
48 V:n BLDC-puhallinmoottori käy 3 000 rpm:n nopeudella, ja oskilloskooppi näyttää 30 V:n huippujänniteaaltomuodon. Säätimen anturiton nollan ylityskynnys on asetettu lähelle puolta tasavirtaväylästä. Käynnistyykö moottori luotettavasti ja onko mitattu jännite todella taka-EMF? Vastaus riippuu siitä, kuinka taka-EMF-vakio määritellään, onko arvo vaihe vai linjasta linjaan ja onko se huippu vai RMS. Näiden määritelmien vääristäminen voi muuttaa yksinkertaisen laskelman vääräksi ohjainasetukseksi tai epäsopivaksi moottorijärjestykseksi.
Lyhyt vastaus on: laske takaisin EMF alkaen E = Ke × ω , missä Ke on taka-EMF-vakio ja ω on mekaaninen kulmanopeus. Käytä samaa vaihe/linja- ja huippu/RMS-perustetta kuin vakio. Jos käytettävissä on vain Kv, muunna se ensin. Jos moottori on jo penkillä, mittaa aaltomuoto ja laske Ke tunnetusta nopeudesta. Alla olevissa osioissa esitetään kukin menetelmä, eniten virheitä aiheuttavat yksikkömuunnokset ja tarkistukset, jotka kannattaa tehdä ennen ostotilauksen vapauttamista.
Ydinkaava ja mitä kukin symboli tarkoittaa
Käytä ensikierron laskennassa mekaanista muotoa:
E vaihe, huippu = Ke vaihe, huippu × ω m
Tässä, ω m on akselin nopeus radiaaneina sekunnissa: ω m = 2πn / 60, n:llä rpm. Ke on oltava V per rad/s. Jos taulukko antaa Ke yksikössä V/krpm, V/rpm tai Kv yksikössä rpm/V, muunna se ennen kertomista. Sama yhtälö toimii puolisuunnikkaan BLDC-moottorin ja sinimuotoisen PM-koneen kanssa, mutta aaltomuodon tulkinta muuttuu: käytä puolisuunnikkaan muotoisille moottoreille tasaisen yläosan amplitudia; käytä sinimuotoisissa moottoreissa huippu- tai RMS-arvoa jatkuvasti.
Sinimuotoiselle koneelle, jolla on tunnettu vuokytkentä, fyysinen muoto on:
E vaihe, huippu = p × λ m × ω m
missä p on napaparien lukumäärä ja λ m on huippuvuon kytkentä vaihetta kohti Wb-kierroksina. RMS-vaihearvo on E vaihe, huippu / √2. Jos kyseessä on linja-linjainen sinijännite, kerro vaiheen RMS-arvo √3:lla. Kuusiportaisessa puolisuunnikkaan muotoisessa moottorissa rivien välinen tasainen yläosa on usein lähes kaksinkertainen vaiheen tasaisen yläosan arvoon, mutta vahvista aaltomuoto, koska tarkka suhde riippuu kommutaatiosta ja käämijärjestelystä.
| Määrä | Symboli | Yksikkö | Mitä vahvistaa |
|---|---|---|---|
| Mekaaninen nopeus | n | rpm | Akselin nopeus, ei sähkötaajuus |
| Kulmanopeus | ω m | rad/s | ω m = 2πn / 60 |
| Takaosan EMF-vakio | Ke | V/(rad/s) | Vaihe tai linjasta linjaan; huippu tai RMS |
| Vaiheellinen EMF | E ph | V | Käytä samaa perustetta kuin Ke |
| Linjasta riviin takainen EMF | E LL | V | √3 sinimuotoiselle RMS:lle; noin 2× litteä yläosa puolisuunnikkaan muotoiseksi |
| Sähkötaajuus | f e | Hz | f e = p × n / 60 |
Kv-, Ke- ja datasheet-yksiköiden muuntaminen ilman kalliita virheitä
Kv ilmoitetaan yleensä rpm per voltti. Kuormittamattomassa tasavirtalaskelmassa taka-EMF-vakio V/(rad/s) on:
Ke = 60 / (2π × Kv) = 9,549 / Kv
Jos Kv on 100 rpm/V, Ke on noin 0,0955 V/(rad/s). Nopeudella 3 000 rpm, ω m on 314,16 rad/s, joten laskettu takaisin-EMF on noin 30,0 V. Jos datalehti määrittelee Kv:n riviltä linjalle, tämä 30,0 V on rivistä linjaan arvo. Jos Kv on vaihepohjainen, se on vaihearvo. Numero on sama vain, kun perusta on sama.
Teollisuusmoottoreissa Ke annetaan usein yksikössä V/krpm. Muunna se jakamalla 104,72:lla, koska 1000 rpm on 104,72 rad/s. Ke 12 V/krpm on siis 0,1146 V/(rad/s). Nopeudella 1 500 rpm taka-EMF on 0,1146 × 157,08 = 18,0 V samalla vaihe/linja-periaatteella kuin tietolomakkeessa.
Yleinen ostoriski on toimittaja, joka ilmoittaa "Ke = 0,12" ilman yksikköä. Onko se V/rpm, V/(rad/s), V/krpm, vaihehuippu vai rivien välinen RMS? Kerroin 2 tai √3 voidaan piilottaa tähän yhteen numeroon. Pyydä määritelmä kirjallisesti ja kysy aaltomuoto ja testinopeus, jolla se on saatu. Jos moottori on tarkoitettu anturittomaan ohjaukseen, kysy myös taka-EMF:ää minimikäyttönopeudella, ei vain nimellisnopeudella.
Laskeminen fyysisistä mitoista ja vuon kytkemisestä
Kun prototyypillä ei ole hyödyllistä tietolomaketta, vuon linkitys on suorin reitti. Jos suunnittelutiimi tietää huippuvuon kytkennän vaihetta kohti, käytä E vaihe, huippu = p × λ m × ω m . Esimerkiksi p = 4, λ m = 0,05 Wb-kierrosta ja n = 1500 rpm antaa ω:n m = 157,08 rad/s. Huippuvaiheen takaisin-EMF on 4 × 0,05 × 157,08 = 31,4 V. RMS-vaihearvo on 22,2 V ja sinimuotoinen rivien välinen RMS-arvo on 38,5 V.
Jos vuokytkentää ei ole saatavilla, mutta käämitys ja magneettipiiri ovat tiedossa, laskenta voidaan rakentaa vaihekohtaisista kierroksista, käämityskertoimesta, ilmavälivuosta napaa kohden ja nopeudesta. Käytännössä ilmaraon vuotiheyden, laminoinnin pinoamiskertoimen ja päätykäämityksen vaikutusten epävarmuus on niin suuri, että laskettua arvoa tulisi käsitellä suunnitteluarviona. Kelaa näyte, pyöritä sitä turvallisella nopeudella ja mittaa aaltomuoto. Tämä mittaus on myös nopein tapa varmistaa, onko aiottu aaltomuoto lähempänä sini- vai puolisuunnikkaan muotoista. Kommutoinnin ja aaltomuotokäyttäytymisen taustaa varten BLDC:n toimintaperiaateartikkeli on hyödyllinen viite.
Mittausmenetelmä: mittausalue, poraus ja turvallinen kuormittamaton linkous
Irrota ohjain penkillä ja pyöritä moottoria poralla, sorvilla tai muulla moottorilla. Mittaa linjan välinen jännite differentiaalisen anturin tai eristetyn oskilloskoopin tulon avulla. Älä ylitä anturin yhteistilan nimellisarvoa, äläkä liitä maadoitettua oskilloskooppianturia jännitteiseen kolmivaiheiseen siltaan. Kaappaa aaltomuoto tunnetulla nopeudella ja tallenna joko tasainen amplitudi tai sinimuotoinen huippu- ja RMS-arvot moottorin tyypistä riippuen.
Laske Ke mitatusta jännitteestä ja nopeudesta: Ke = E mitattu / ω m . Tarkista sitten sähkötaajuus f:llä e = p × n / 60. Nelinapaisen parin moottorin, joka pyörii nopeudella 1 200 rpm, pitäisi näyttää 80 Hz:n sähkötaajuutta tai 12,5 ms:n jaksoa. Jos taajuus on väärä, tarkista napaluku tai todellinen akselin nopeus. Jos amplitudi on odotettua pienempi, tarkista anturin vaimennus, käämin liitäntä ja onko mittaus vaihe- vai linjasta linjaan.
Nopeaa tuotannon tarkistusta varten linkoa alhaisella kiinteällä nopeudella, kirjaa huipusta huippuun -linjajännite ja vertaa sitä tunnettuun hyvään näytteeseen. Tämä ei korvaa täydellistä moottoritestiä, mutta se havaitsee väärät käämikierrokset, käänteiset vaiheet ja magneettiongelmat ennen kuin moottori saavuttaa kokoonpanolinjan. Pidä testinopeus selvästi suurimman nimellisnopeuden alapuolella ja käytä suojattua testilaitetta.
Miksi liitinjännite ei ole taka-EMF kuormitettu
Kuormittamattomana liitinjännite on lähellä EMF:ää, koska virta on pieni. Kuormituksen alaisena käytetyn jännitteen on voitettava takaisin EMF, resistiivinen pudotus ja induktiivinen pudotus: V vaihe = E vaihe I × R L × di/dt. Moottorissa, jonka vaiheresistanssi on 0,5 Ω ja joka kantaa 10 A, on 5 V:n resistiivinen pudotus ennen kuin induktanssi- tai invertterihäviö otetaan huomioon. Tästä syystä pelkästä tasavirtaväylästä tehty laskelma voi yliarvioida käytettävissä olevan nopeuden tai aliarvioida virran tietyllä kuormalla.
PWM-toiminto lisää toisen kerroksen. Taajuusmuuttaja käyttää katkeavaa jännitettä, ja moottorin virran aaltoilu riippuu kytkentätaajuudesta ja induktanssista. Diodipudotukset, kuollut aika ja kaapelin vastus poistavat myös jännitemarginaalin. Anturittomassa ohjauksessa nollapistevertailija näkee pääteaaltomuodon, ei ihanteellista taka-EMF-lähdettä. PWM-kohinan poistamiseen käytetyt suodattimet aiheuttavat vaiheviiveen, ja viiveen merkitys kasvaa sähkötaajuuden noustessa. Laske odotettu paluu-EMF minimi- ja enimmäisnopeuksilla ja tarkista sitten vertailijan kynnys ja suodattimen viive näitä arvoja vastaan.
Laskelman laittaminen moottoritutkimukseen
Hyödyllinen kysely kertoo vaaditun taka-EMF:n määritetyllä nopeudella, tasavirtaväylän alueen, vaihe/linja-pohjan ja hyväksyttävän toleranssin. Esimerkki: "Nopeudella 2 400 rpm, rivien välisen huippu-EMF:n on oltava 42 V ±5 %, mitattuna moottorin ollessa 25 °C ja sitä käytetään ulkoisella voimanlähteellä." Se on paljon selkeämpää kuin "0,2 Ke moottorin" pyytäminen, koska se poistaa yksikön epäselvyyden ennen näytteiden rakentamista. Jos moottori on tarkoitettu tuulettimelle tai ilmajäähdyttimelle, ilmoita myös kuormituskäyrä ja miniminopeus, jolla anturittoman käynnistyksen tulee toimia.
Ilmajäähdyttimessä ulkoroottorilla varustettu BLDC-moottori voi yksinkertaistaa mekaanista pakettia, koska puhallin voidaan asentaa suoraan roottoriin. Edustava vaihtoehto on 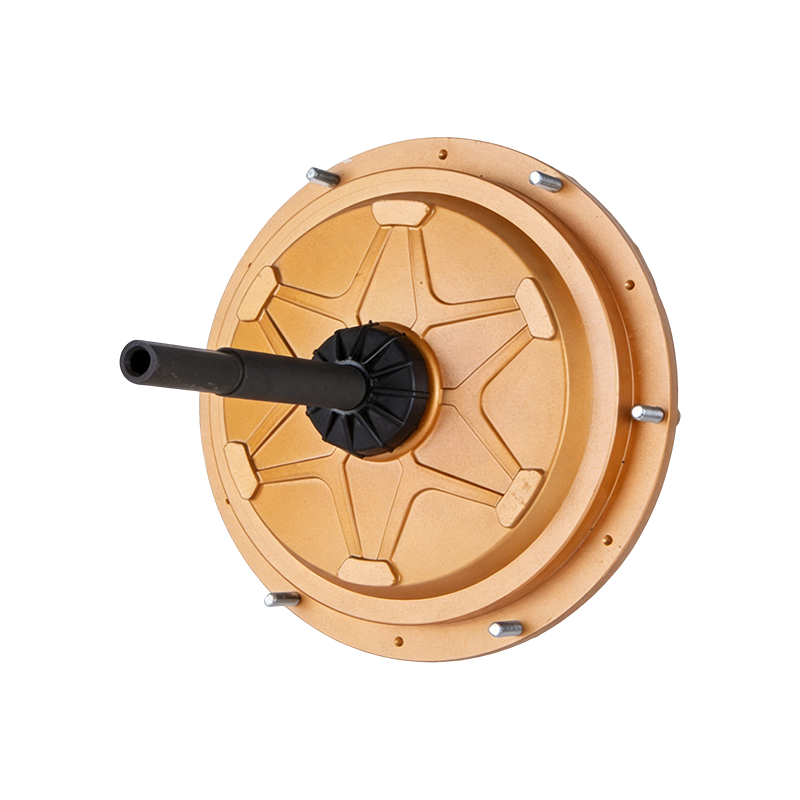 DC149 220V 600W ulkoinen BLDC ilmanjäähdytinmoottori Ulkoroottorinen 220 V 600 W BLDC-moottori ilmanjäähdyttimille, tarjoaa suoran puhallinasennuksen, IP55-suojauksen ja huoltovapaan rakenteen, joka sopii teollisuuden jäähdytyskäyttöön. Näytä tuote → 600 W ulkoinen BLDC ilmanjäähdyttimen moottori. Suurempiin ilmanvaihtojärjestelmiin EC-puhallinmoottori voi olla sopivampi; the
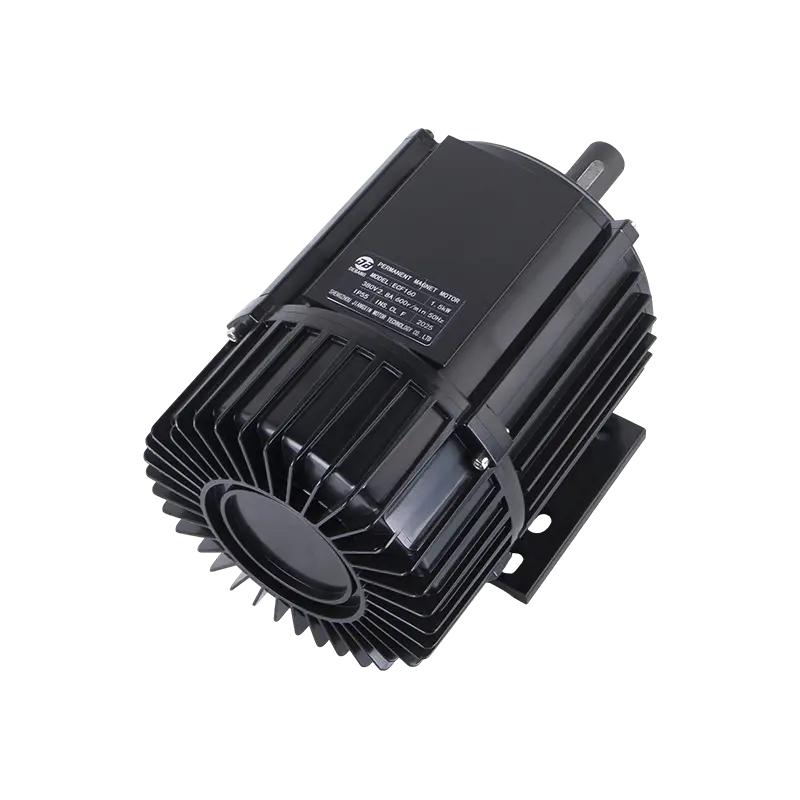 ECF160 380V 1500W EC tuuletinmoottori Tehokas EC-puhallinmoottori haihtuvaan ilmanjäähdyttimiin, 380 V 1500 W teho, IP55-suojaus ja hiljainen toiminta, joka sopii suuriin ilmanvaihtojärjestelmiin. Näytä tuote → 1500 W EC-puhallinmoottori on yksi esimerkki. The teollisuustuulettimen sovellussivu näyttää kuinka nämä moottoriperheet mukautuvat tuulettimen kuormitukseen. Käytä takaosan EMF-laskelmaa tarkistaaksesi hitaan nopeuden ohjausmarginaalin, ei vain nimellistehoa.
Toimivia esimerkkejä ja lopullinen järkevyys
Esimerkki 1 – Kv-muunnos. Kv = 100 rpm/V, n = 3000 rpm. Ke = 9,549 / 100 = 0,0955 V/(rad/s). ω m = 314,16 rad/s. E = 30,0 V samalla perusteella kuin Kv. Jos Kv on rivistä riviin, tulos on rivistä riviin.
Esimerkki 2 – tietolomake Ke. Ke = 0,12 V/(rad/s) rivien välinen huippu, n = 3 000 rpm. E LL, huippu = 0,12 × 314,16 = 37,7 V. 48 V:n väylällä ihanteellinen marginaali on noin 10,3 V ennen resistanssin ja invertterin putoamista.
Esimerkki 3 – vuon kytkentä. p = 4, λ m = 0,05 Wb-kierrosta, n = 1500 rpm. E vaihe, huippu = 31,4 V, E vaihe,rms = 22,2 V ja E LL, rms = 38,5 V sinimuotoiselle koneelle.
Suorita tämä tarkistuslista ennen tuloksen hyväksymistä:
- Kirjoita muistiin, onko jännite vaihe- vai linja-linjainen.
- Kirjoita muistiin, onko arvo huippu, huipusta huippuun vai RMS.
- Muunna nopeus mekaanisiksi rad/s, ei sähköisiksi rad/s.
- Muunna Ke arvoksi V/(rad/s) ja säilytä sama perusta.
- Tarkista tulos alhaisen nopeuden tyhjäkäyntimittaukseen verrattuna.
- Jätä jännitemarginaali resistanssille, induktanssille, diodeille ja ohjausviiveelle.
Viimeinen mittaus on arvokkain askel. Laskettu EMF on vain niin hyvä kuin sen yksikkömääritykset; mitattu aaltomuoto tunnetulla nopeudella paljastaa välittömästi vaihe-, polariteetti- ja aaltomuotovirheet.
Liittyvät Tuotteet
-
 DC149 220V/700W Ulkoinen BLDC-ilmajäähdytinmoottori
-
 YS100L1-8 380V 50Hz 400W karjatalon tuuletinmoottori
-
 YY7134 150V 370W kannettava betonisekoittimen moottori
-
 DC144 220V 600W ulkoinen BLDC ilmanjäähdytinmoottori
-
 DC144 220V 600W Ulkoinen BLDC ilmanjäähdytinmoottori
-
 YY71-2 230V 500W minisementtisekoitinmoottori
 Valmiina mukautettaviksi
Moottorituotteesi?
Olemme ammattimaisia moottorivalmistajia, jotka toimittavat tehokasta, vakaata ja tehokasta tehoa ydintä kaikille teollisuudenaloille tarkan käsityötaidon ja innovaatioiden avulla.
Ota yhteyttä
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Yrityksen osoite
Tekijänoikeus © by Shengzhou Jiangxin Motor Technology Co., Ltd. Kaikki oikeudet pidätetään.
Teollisuuden tuuletinmoottorien tukkumyyntivalmistajat