No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiangin maakunta, Kiina
Uutiset luokka
Tuoteluokka
Kuinka laskea PWM-taajuus BLDC-moottorille: Neljä käytännön tarkistusta
600 W:n ulkoroottorinen BLDC-ilmajäähdytinmoottori lähtee kokoonpanolinjalta käymään 8 kHz:n kantoaaltoalueella. Testipenkissä terät antavat kovaa vinkumista, käämipinta nousee 22 astetta poistolämpötilan yläpuolelle ja vaihevirtajäljessä näkyy lähes puolet perusarvosta leveä aaltoilukaista. Mikään ei ole viallinen. Käyttöä yksinkertaisesti ei koskaan sovitettu käämitykseen.
Lyhyt vastaus PWM-taajuuden laskemiseen BLDC-moottorille on, että et valitse yhtä numeroa, vaan ratkaiset suurimman kolmesta kerroksesta ja tarkistat sitten katon. Lattiat tulevat käämin sähköaikavakiosta, sallitusta huipusta huippuun virran aaltoilusta ja moottorin sähköisestä (kommutointi) taajuudesta huippunopeudella. Katto tulee kytkentähäviöstä, kuolleesta ajasta, portin käyttöbudjetista ja mikro-ohjaimen vastaresoluutiosta. 220 V:n ulkoroottoripuhallinmoottorissa 350 W - 1500 W luokassa ja 8 - 12 mH vaiheinduktanssilla kolme kerrosta suppenevat yleensä jossain 12 kHz:n ja 20 kHz:n välillä. Pieniinduktanssilla nopealla moottorilla, jonka vaiheinduktanssi on 100–200 mikrohenkiä, sama aritmetiikka työntää sinut 40 kHz:iin tai sitä pidemmälle, ja kattotarkistus alkaa jyllää.
Seuraava on laskentajärjestys siinä järjestyksessä, joka pitää sinut poissa ongelmista: kerää puolustettavat käämitiedot, laske RL-raja, laske aaltoilupohja, laske kommutoinnin kerros ja testaa sitten valittu arvo häviön ja ajoituksen kattoon nähden ennen kuin kirjoitat sen laiteohjelmistoon.
Neljää eri taajuutta kutsutaan "PWM-taajuudeksi"
Suurin osa tämän aiheen hämmennystä johtuu neljän erillisen taajuuden sekoittamisesta, jotka kaikki näkyvät BLDC-asemassa. Vain yksi niistä ladataan ajastinrekisteriin.
| Määrä | määritelmä | Viitearvo | Missä se on asetettu |
|---|---|---|---|
| Mekaaninen nopeus | Akselin kierrokset minuutissa | 1300 rpm | Hakemusvaatimus |
| Sähkötaajuus | rpm x napaparit / 60 | 86,7 Hz (4 napaparia) | Nopeuden ja magneettiluvun tulos |
| Kommutoinnin askelnopeus | Kuusiportainen: 6 x sähkötaajuus; kenttäsuuntautunut ohjaus: yksi sektoripäivitys sähköjaksoa kohti | 520 Hz kuusivaiheiselle | Ohjausalgoritmi |
| Kantoaaltotaajuus | Tehoasteen kytkentätaajuus | 12-20 kHz | Tämä on luku, jota laskemme |
| Komento PWM | Nopeuden tai vääntömomentin asetusarvon signaali syötetään taajuusmuuttajaan, erillään tehoasteesta | 100 Hz - 2 kHz | Isäntäohjain tai PLC |
Viimeinen rivi ansaitsee varoituksen. Monet kenttävirheet, jotka syytetään "väärästä PWM-taajuudesta", osoittautuvat komentosignaaliongelmaksi. Taajuusmuuttaja, joka odottaa 1 kHz:n 10–90 prosentin käyttökomentoa ja vastaanottaa 20 kHz:n signaalin, joko jättää sen huomiotta tai lukee jumiutuneen toimintajakson, koska tulosuodatin ja sieppausrutiini on suunniteltu paljon hitaamman aaltomuodon ympärille. Tarkista liitännän tiedot ennen kuin kosketat kantolaitetta.
Vaihe yksi: Kerää käämitystiedot, joita voit todella puolustaa
Laskelma on vain niin hyvä kuin sen takana olevat induktanssi- ja resistanssiarvot, ja datalehdet ovat usein huolimattomia molempien kanssa. Kolme tapaa kannattaa.
Mittaa vaiheittain, ei riviltä riville
Kahden liittimen päälle sijoitettu LCR-mittari lukee kahden vaiheen sarjayhdistelmän. Tasapainotetussa wye-käämissä vaihekohtainen arvo on puolet lukemasta, mutta vain jos roottori on paikallaan ja kolmas napa kelluu. Merkitse muistiin, mitä käytäntöä käytit, koska kaksikerroinvirhe tässä siirtää aaltoilua kerroin kaksinkertaiseksi.
Mittaa taajuudella lähellä aiottua operaattoria
Laminaatiot, pyörrevirrat ja skin-ilmiö tekevät induktanssitaajuudesta riippuvaisia. Käämi, joka lukee 10 mH taajuudella 100 Hz, voi lukea 8 mH 10 kHz:llä ja 7 mH 20 kHz:llä. Koska aaltoilu vastaa mitoitusta, käytä arvoa sillä taajuuskaistalla, jota aiot käyttää, ja merkitse mittarin testitaajuus testisivulle.
Käytä kuumaa, kylläistä pahinta tapausta
Kuparin resistanssi nousee noin 0,393 prosenttia C-astetta kohden. 1,10 ohmin vaiheresistanssi 25 asteessa on noin 1,42 ohmia 100 asteen käämityksessä, mikä nostaa RL-rajaa lähes 30 prosenttia. Induktanssi liikkuu toiseen suuntaan kuormituksen alaisena: kaksinkertaisella nimellisvirralla tuulettimen käämitys voi menettää 30-50 prosenttia piensignaali-induktanssistaan, kun magneettipiiri lähestyy kyllästymistä ja aaltoilupohja nousee suhteellisesti. Tarkista molemmat retket.
Kirjoita muistiin viisi numeroa ennen kuin lasket mitään: vaihekohtainen resistanssi 25 asteessa C, vaihekohtainen induktanssi tarkoitetulla kantoaaltotaajuudella, magneettien määrä (napaparit = magneetit / 2), nimellisvaihevirta ja tasavirtaväylän jännite, mukaan lukien suurin realistinen tapaus. 220 V:n moottori, joka syötetään aktiivisen tehokertoimen korjausvaiheesta, näkee 380–400 V tasavirtaa 310 V:n sijaan, mikä on 25 prosentin aaltoilurangaistus, joka monilta ensimmäisiltä prototyypeiltä puuttuu.
Vaihe kaksi: RL-raja antaa sinulle alarajan
Jokainen vaihe on sarjavastus ja kela, ja tämä pari muodostaa ensimmäisen asteen alipäästösuodattimen. Sen rajataajuus on:
f_c = R / (2 x pi x L)
Tämän taajuuden alapuolella virta voi seurata ohjattua keskiarvoa kytkentäjakson sisällä. Sen yläpuolella käämi alkaa laskea keskiarvoa sinulle kohdistetusta jännitteestä. Laajalti lainattu nyrkkisääntö on käyttää kantoaaltoa vähintään kymmenen kertaa katkaisulla, mikä antaa virtasilmukalle tarpeeksi kaistanleveyttä käsketyn arvon säilyttämiseen ja estää virran aaltomuodon viivästymästä jännitekomennosta suurella vaihekulmalla.
Huomaa, mikä itse raja ei ole. Foorumeilla kiertävä kaava f = R / (2 x pi x L) on raja, ei suositeltu kantoaalto. BLDC-moottorin käyttäminen omalla RL-katkaisutaajuudella tuottaa voimakasta vääntömomentin aaltoilua ja ääntä, koska käämitys ei voi tasoittaa mitään tällä nopeudella.
Vertailumoottoria käyttäen: R = 1,10 ohm 25 asteessa C, L = 8 mH mitattuna 10 kHz:llä. Aikavakio on 8 mH / 1,10 ohm = 7,3 ms ja f_c = 1 / (2 x pi x 7,3 ms) = 21,9 Hz. Kymmenen kertaa se on 219 Hz. 1,42 ohmin kuumakäämitykseen korjattuna raja on 28,3 Hz ja 10-kertainen pohja on 283 Hz.
Keskiinduktanssin puhallinmoottorille RL-lattia on siksi triviaali. Siitä tulee sitova vain erittäin alhaisen induktanssin koneissa ja moottoreissa, joihin suunnittelija on tarkoituksella lisännyt sarjainduktanssia. Käsittele sitä tervejärkisenä lattiana, älä vastauksena.
Vaihe 3: Nykyinen Ripple määrittää todellisen pohjan
Tämä on laskelma, joka todella päättää useimpien asemien lukumäärän. Yhden kytkentäjakson aikana syötetty jännite varaa käämin induktanssin ja huipusta huippuun aaltoiluvirta on:
delta_I = V_väylä x S x (1 - D) / (P x f_pwm)
missä D on kyseisen jalan hetkellinen tehtävä. Lausekkeen huippu on D = 0,5, mikä yksinkertaistaa pahimman tapauksen muotoon V_bus / (4 x L x f_pwm). Järjestetty uudelleen tarvitsemasi taajuuden mukaan:
f_pwm on suurempi tai yhtä suuri kuin V_bus / (4 x L x delta_I_allow)
Valitse delta_I_allow nimellisvaihevirran murto-osana. Kymmenen-kaksikymmentä prosenttia pitää raudan ja kuparin häviöt vaatimattomina ja antaa virtasilmukalle helpon kohteen; yli 30 prosentissa alat nähdä ylimääräistä lämpenemistä, kuuluvaa melua ja anturittomissa asemissa meluisampaa EMF-taustahavaintoa.
Referenssimoottori uudelleen: V_bus 310 V DC, L 8 mH, nimellisvaihevirta 2,5 A, sallittu aaltoilu 20 prosenttia, joten delta_I_allow = 0,5 A huipusta huippuun.
f_pwm on suurempi tai yhtä suuri kuin 310 / (4 x 0,008 x 0,5) = 310 / 0,016 = 19 375 Hz
Se pyöristyy 20 kHz:iin. 12 kHz:llä sama moottori kuljettaa 0,81 A aaltoilua, joka on noin 32 prosenttia nimellisarvosta, ja 8 kHz:llä 0,97 A, lähes 39 prosenttia. Tämä on juuri se aaltoilunauha, joka näkyy epäonnistuneessa asemassa avauskappaleesta, ja se selittää sekä vinkumisen että ylimääräiset 22 astetta.
Kolme korjausta parantaa arviota. Avaruusvektorimodulaatio kolmannella harmonisella injektiolla tuottaa noin 15 prosenttia vähemmän pahimman tapauksen aaltoilua kuin yllä oleva sinimuotoinen lauseke, joten 20 kHz:n arvio käyttäytyy usein kuin 18 kHz. Jos moottori käy alhaisella modulaatioindeksillä suurimman osan käyttöstään, pahin tapaus D = 0,5:ssä ei ehkä koskaan tapahdu toimintapisteessä, ja voit vaihtaa aaltoilumarginaalin pienempään kytkentähäviöön. Päinvastoin, jos moottorin on selviydyttävä lukittuneen roottorin tai syvän jännitteen putoamisen takia, kuormitus lakkaa 0,5:stä ja pahimmasta tapauksesta tulee todellinen.
Vaihe neljä: Pidä tarpeeksi kytkentäjaksoja kommutointivaihetta kohti
Kantoaallon on myös oltava nopea suhteessa moottorin sähkötaajuuteen, muuten taajuusmuuttajalla on liian vähän mahdollisuuksia sektorikohtaisesti säädellä virtaa. Laske ensin sähkötaajuus:
f_elec = rpm x napaparit / 60
Vertailumoottorille nopeudella 1300 rpm ja neljä napaparia, f_elec = 86,7 Hz. Kuusiportaisessa kommutaatiossa jokainen sähköjakso sisältää kuusi askelta, joten askeltaajuus on 520 Hz. Yleinen ohje on vähintään kymmenen, mieluiten kaksikymmentä PWM-jaksoa kommutointivaihetta kohden, mikä asettaa pohjataajuudelle 5,2 - 10,4 kHz. Huomaa, että tämä ylittää nyt RL-kerroksen ja lähestyy aaltoilupohjaa, minkä vuoksi tuuletin toimii tässä luokassa noin 12-16 kHz.
Kenttäsuuntautuneella ohjauksella on hieman erilainen rajoitus. Virtasilmukka päivittyy tyypillisesti kerran kantoaaltojaksossa, joten kantoaallon on oltava vähintään kymmenen kertaa sähkötaajuus, jotta silmukka pysyy vakaana huippunopeudella, ja paljon enemmän, jos haluat alhaisen vääntömomentin aaltoilun alhaisella nopeudella. Yhden shunttivirran tunnistus lisää tiukemman rajan: shuntti on luettavissa vain kytkentäjakson määritetyissä ikkunoissa, joten erittäin korkeassa käytössä mittausikkunat kutistuvat ja taajuusmuuttaja joko ohittaa mittaukset tai laskee kantoaaltoa.
Nopeat moottorit rikkovat ohjeen kokonaan. 20 000 rpm:n moottorissa, jossa on neljä napaparia, f_elec = 1333 Hz ja kuusivaiheinen taajuus on 8 kHz. Kahdenkymmenen PWM-jakson vaatiminen askelta kohti vaatisi 160 kHz:n taajuutta, mikä on epäkäytännöllistä eristetyn hilan bipolaarisen transistorisillan tapauksessa ja kallis jopa piikarbidin kanssa. Todelliset taajuusmuuttajat tässä järjestelmässä siirtyvät yhteen teholliseen pulssiin kommutointivaihetta kohden, synkronoiden PWM:n kommutointitapahtumaan sen sijaan, että ne juoksevat vapaasti. Laajempi kohta on: jos sähkötaajuutesi lähestyy muutamaa kilohertsiä, kantoaaltolaskenta on tehtävä yhdessä modulaatiokaavion kanssa, ei erikseen.
Jos haluat kytkentäsekvenssin ja sektorin ajoituksen perusteellisemmin, tämä selitys kuinka BLDC-ohjain muuttaa PWM:n kommutaatioksi kävelee portin kuvion läpi askel askeleelta.
Vertailupuhaltimen moottorin tapauksessa DC149-sarjan 220 V:n 600 W:n ulkoroottori sopii näihin lukuihin realistisesti, ja sen julkaistut käämitystiedot ovat hyödyllinen vertailu omiin pöytämittauksiin.
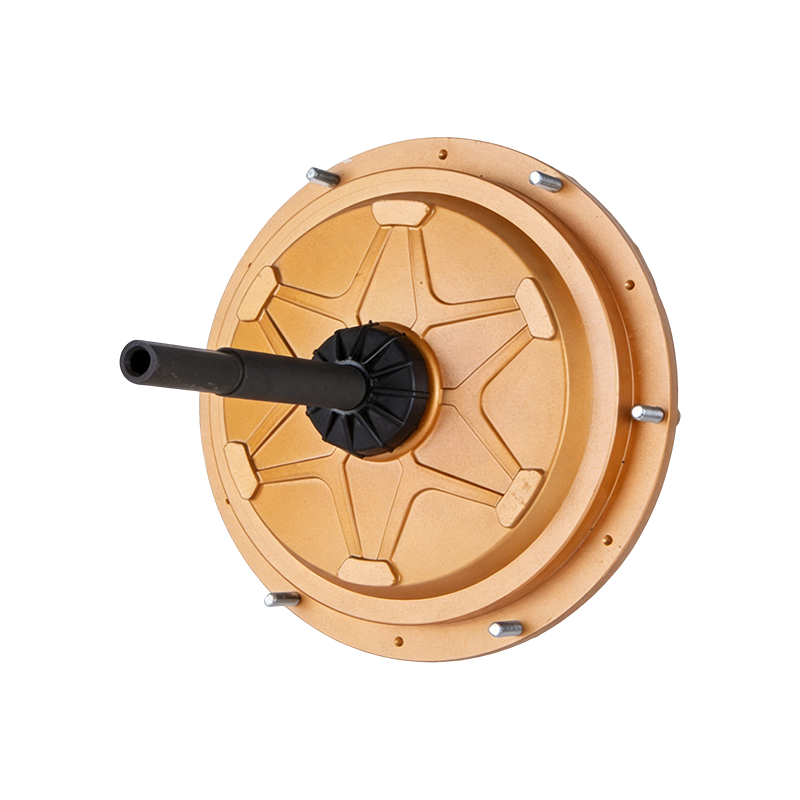 DC149 220 V 600 W ulkoroottorinen BLDC ilmanjäähdytinmoottori 220 V:n 600 W:n ulkoroottorinen BLDC-moottori ilmajäähdyttimille, julkaistuilla käämitiedoilla, jotka voidaan verrata penkkimittauksiin. Näytä tuote →
Vaihe viisi: Testaa ehdokas kattoa vasten
Kun kerrokset ovat tiedossa, yläraja päättää, kuinka suureen marginaaliin sinulla on varaa. Neljällä rajoituksella on merkitystä, ja kaksi ensimmäistä sitovat yleensä ensin.
Vaihtohäviö
Karkea laitekohtainen arvio on P_sw = 0,5 x V_bus x I_phase x (t_on t_off) x f_pwm. 310 V:n väylällä, 3,5 A:n huippuvaihevirralla, 100 ns:n yhdistetyllä siirtymäajalla ja 16 kHz:n kantoaaltoalueella jokainen laite kuluttaa noin 0,87 W yksinään kytkennästä. 20 kHz:llä siitä tulee 1,08 W ja 8 kHz:llä se putoaa 0,43 W:iin. Kerro modulaatiomallissasi aktiivisten laitteiden lukumäärällä, lisää johtavuushäviö ja tarkista pakkauksen ja jäähdytyselementin lämpövastus. 25 asteen risteysmarginaali pahimmassa ympäristössä on järkevä suunnittelutavoite, ja juuri se luku yleensä tappaa kunnianhimoisen 40 kHz:n suunnitelman luonnollisesti jäähdytetyllä levyllä.
Kuollut aika ja minimipulssin leveys
Kuollut aika on kiinteä työjaksovero. 16 kHz:llä jakso on 62,5 mikrosekuntia, joten 1 mikrosekunnin kuollut aika maksaa 1,6 prosenttia jaksosta; 5 prosentin komentokäytössä, mikä on 32 prosentin virhe syötetyssä jännitteessä, mikä aiheuttaa virran vääristymiä ja hitaiden vääntömomenttien aaltoilua. Lyhyemmät kuolleet ajat vähentävät virhettä, mutta lisäävät läpilyöntiriskiä risteyksen lämpötilan noustessa ja laitteen viivästyessä. Monet porttiohjaimet määrittävät myös vähimmäistulopulssin, tyypillisesti 50-200 ns, joka rajoittaa käytettävän toiminta-alueen korkeilla kantoaaltotaajuuksilla.
Ajastimen resoluutio
100 MHz ajastin keskelle suunnatussa tilassa antaa 6250 laskua jaksoa kohden 16 kHz:llä, joten käyttöaste on noin 0,016 prosenttia. 80 kHz:llä sama ajastin tuottaa 1250 laskua ja 0,08 prosentin askeleita. Molemmat ovat toimivia, mutta karkea kotelo rajoittaa hienovirran säätöä kevyellä kuormituksella.
Akustinen melu ja EMC
8–12 kHz:n taajuus on huonoin paikka istua ihmisen kuulolle, mikä on yksi syy, miksi 8 kHz:n asemat kuulostavat niin epämiellyttävältä. Siirtyminen 16 kHz:iin auttaa useimpia aikuisia, mutta ei kaikkia; 20 kHz ja yli on yleensä kuulumattomia, mutta nostaa häviötä ja säteilypäästöjä. Satunnainen tai dithered kantoaaltomodulaatio levittää spektriä ja poistaa puhtaan sävyn hieman korkeamman virran aaltoilun ja monimutkaisemman virrannäytteenottojärjestelmän kustannuksella. EMC-puolella korkeammat kantoaaltotaajuudet heikentävät tulosuodattimen ja moottorikaapelin toimintaa, joten 12 kHz:llä kulkeva rakenne ei ole automaattisesti yhteensopiva 24 kHz:llä.
Toimiva vertailu kahdessa moottoriluokassa
Samat neljä tarkistusta tuottavat hyvin erilaisia vastauksia riippuen käämin induktiivisuudesta. Alla olevassa taulukossa keski-induktanssinen puhallinmoottori ja pieniinduktanssinen nopea moottori käyvät läpi identtisen aritmeettisen menetelmän.
| Parametri | Ilmanjäähdyttimen tuulettimen moottori | Nopea puhallinmoottori |
|---|---|---|
| DC-väylä | 310 V | 48 V |
| Vaihevastus 25 C:ssa | 1,10 ohmia | 0,05 ohmia |
| Vaiheinduktanssi kantoaallon kohdalla | 8 mH | 120 mikrohenkiä |
| Napaparit | 4 | 4 |
| Suurin nopeus | 1300 rpm | 20 000 rpm |
| Nimellisvaihevirta | 2,5 A | 20 A |
| RL katkaisu | 21,9 Hz | 66 Hz |
| Kymmenen kertaa RL-kerros | 219 Hz | 663 Hz |
| Sallittu aaltoilu (20 prosenttia, 15 prosenttia) | 0,5 A | 3 A |
| Aaltoileva lattia | 19,4 kHz | 33,3 kHz |
| Sähkötaajuus at top speed | 86,7 Hz | 1333 Hz |
| Kommutointikerros (20 jaksoa askelta kohti) | 10,4 kHz | 160 kHz, ei saavutettavissa |
| Valittu operaattori | 20 kHz | 40 kHz PWM synkronoituna kommutaatioon |
Suurinopeuksinen kolonni on opettavampi. Sen 33 kHz:n aaltoilupohja on jo korkea 48 V:n sillalle, ja kommutoinnin ohjearvoa ei voida saavuttaa, joten suunnittelun on hyväksyttävä vähemmän PWM-jaksoja askelta kohti ja kompensoitava tiukemmalla virtasilmukan ajoituksella ja paremmalla takaisin-EMF-suodatuksella. Se on normaali tekninen kompromissi, ei virhe, mutta sen on oltava tietoinen. Jos ostat tällaisen moottorin integroidulla ohjaimella, kompromissi on valmiina laiteohjelmistoon, etkä voi muuttaa sitä.
Mitä integroidut asemat tarkoittavat laskelmissasi
Monet tuuletin- ja ilmajäähdytinmoottorit toimitetaan nyt siten, että invertteri on asennettu päätykilveen, ja kantoaaltotaajuus on kiinteä taajuusmuuttajan valmistajan valitsemalle, tavallisesti 16-20 kHz. Ostajalle yllä oleva aritmetiikka tulee pikemminkin varmennustehtäväksi kuin suunnittelutehtäväksi.
Kysy kytkentätaajuutta kirjallisesti ja kysy onko se kiinteä vai konfiguroitavissa. Esitä sitten kaksi kysymystä, jotka paljastavat, onko luku valittu tarkoituksella: mikä on mitattu huipusta huippuun aaltoilu nimelliskuormituksella ja mikä on risteyksen lämpötilamarginaali suurimmassa nimellisympäristössä. Toimittaja, joka osaa vastata molempiin, on tehnyt laskelman. Toimittaja, joka ilmoittaa vain taajuuden, ei ole sitä tehnyt.
Varmista myös, mitä PWM:ää datalehti kuvaa. Elektronisesti kommutoidut puhallinmoottorit luokassa 350–1500 W hyväksyvät tyypillisesti 0–10 V:n analogisen tai matalataajuisen PWM-komennon, kun ne käyttävät kiinteää sisäistä kantoaaltoa, ja näiden kahden sekoittaminen aiheuttaa käyttöönotto-ongelman, joka näyttää laiteohjelmistovialta.
380 V asennuksessa, jossa taajuusmuuttaja on jo integroitu ja kannatin on kiinteä, käytännön tarkastus on, ovatko käämin induktanssi ja julkaistu aaltoilu johdonmukaisia kyseisellä alustalla, mikä on kysymys 380 V 1500 W EC-puhallinmoottorin toimittajalta.
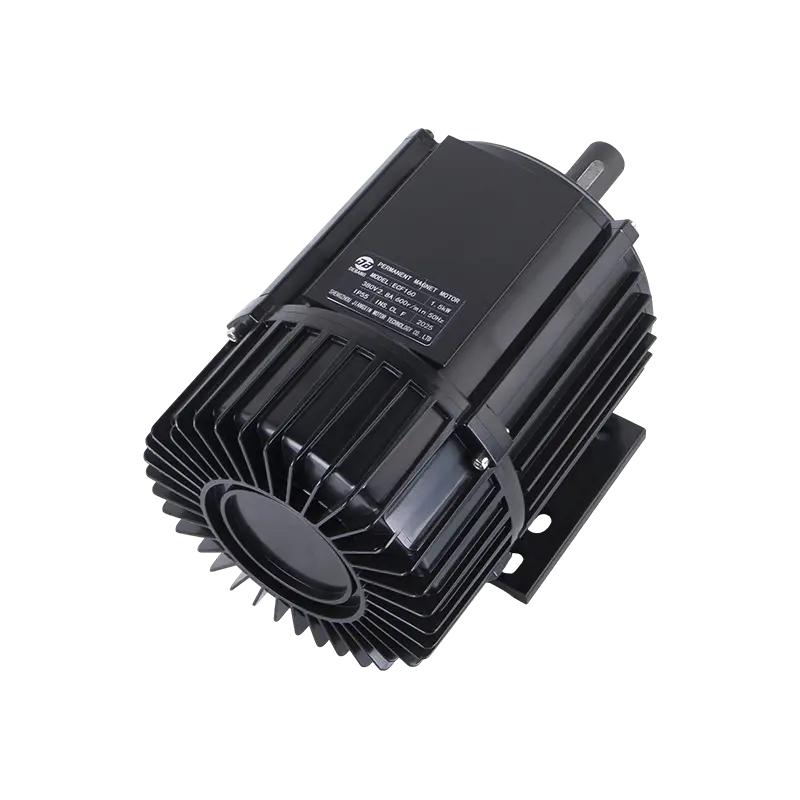 ECF160 380 V 1500 W EC tuuletinmoottori haihdutusjäähdyttimille 380 V 1500 W EC-puhallinmoottori haihdutusjäähdyttimille; sen käämityksen induktanssi ja julkaistu aaltoilu voidaan tarkistaa kiinteällä kantoaaltolaitteella. Näytä tuote →
Validointi penkillä: neljä mittaa, jotka ratkaisevat väitteen
Laskelmat kaventaa alaa; mitat valitsevat voittajan. Suorita nämä neljä testiä ehdokastaajuudella ja yhdellä askeleella sen kummallakin puolella, esimerkiksi 12, 16 ja 20 kHz.
- Nykyinen aaltoilu. Kaappaa vaihevirta kompensoidulla shuntilla tai suuren kaistanleveyden anturilla 25 prosentin, 50 prosentin ja 100 prosentin kuormituksella. Vertaa huipusta huippuun -kaistaa sallittuun arvoasi. Varo aaltoilua, joka kasvaa odotettua nopeammin kuormituksen kanssa, mikä viestii induktanssin kyllästymisestä.
- Käämitys ja laitteen lämpötila. Liota nimelliskuormituksella, kunnes lämpötilat vakiintuvat, ja vertaa sitten kahta tai kolmea ehdokasta. 2–4 asteen ero käämin nousussa välillä 16–20 kHz on tyypillinen ja kertoo, mitä ylimääräinen kytkentähäviö on ostamassa.
- Tehokkuus toimintapisteessä. Mittaa syöttötasavirtaa ja akselin tai ilman tehoa sovelluksen todellisessa käyttöjaksossa, ei yhdestä nimellispisteestä. Puhallinkuormat noudattavat kuutiolakia, joten suurin osa vuotuisesta energiasta kuluu selvästi alle täyden nopeuden, missä kantoaalto ja modulaatiokaavio ovat tärkeämpiä kuin nimelliskuormalla.
- Akustinen pyyhkäisy. Käytä moottoria 10 prosentista 100 prosenttiin jokaisella kantajaehdokkaalla ja kuuntele ääniä. Kiinnitä huomiota puhaltimen kotelon rakenteellisiin resonansseihin, koska yhdellä nopeudella hiljainen kantolaite voi herättää kannatinresonanssin toisella.
Säilytä mittauslomake suunnittelupöytäkirjan kanssa. Kun asiakas tekee meluvalituksen kahden vuoden kuluttua, ero tahallisen 16 kHz:n valinnan ja vahingossa tehdyn valinnan välillä tulee hyvin näkyväksi.
Todellisissa projekteissa toistuvat virheet
- Tietolomakkeen induktanssin käyttäminen ilman testitaajuutta. 100 Hz:llä otettu arvo voi yliarvioida aaltoilun suorituskyvyn 20 prosentilla tai enemmän.
- Unohdetaan tehokertoimen korjausväylä. Aaltoilu skaalautuu väyläjännitteellä, joten 220 V:n moottori 390 V:n tasavirtapiirissä kuljettaa 26 prosenttia enemmän aaltoilua kuin sama moottori 310 V:n linkissä.
- Mitoitus vain 25 asteessa. Kuumavastus nostaa RL-rajaa ja kyllästys alentaa induktanssia; molemmat työntävät aaltoilulattiaa ylöspäin.
- Olettaen, että korkeampi kantaja on aina parempi. Noin 24 kHz:n yläpuolella luonnollisesti jäähdytetyssä levyssä kytkentähäviö ja kuolleen ajan vääristymät maksavat usein enemmän kuin aaltoilun parantaminen ostaa.
- PWM-komennon sekoittaminen operaattoriin. Ne ovat erilaisia signaaleja eri määritelmillä, ja yhteensopimattomuus näyttää ohjausvialta.
- Kantoaallon vaihtaminen virittämättä virtasilmukkaa uudelleen. 8 kHz:lle sopivat silmukan vahvistukset ovat yleensä liian aggressiivisia 20 kHz:llä, ja oireena on värähtely kuormitusaskelissa.
Missä laskelma käytännössä toteutuu
Haihtuvaan ilmanjäähdyttimeen tai an teollinen tuuletin Käyttömoottori 350 W - 1500 W ja 6 - 12 mH vaiheinduktanssi, aritmeettinen konvergoi 12 - 20 kHz ja 16 kHz on kohtuullinen oletus 20 kHz päivityspolulla, kun aaltoilu tai kohina sitä vaatii. Alle 8 kHz:n keskiinduktanssiset käämit kantavat liikaa aaltoilua pysyäkseen hiljaisina ja viileinä. 24 kHz:n yläpuolella kytkentä- ja kuollut aikakustannukset ovat yleensä suuremmat kuin hyöty konvektiojäähdytteisessä sillassa. Suurinopeuksisissa, pieniinduktanssisissa moottoreissa lattia nousee 30-40 kHz:iin ja samalla modulaatiokaaviota on harkittava uudelleen.
Kun moottori ja taajuusmuuttaja määritellään yhdessä, puhtain järjestely on kiinnittää kantoaalto, julkaista käämin induktanssi ja resistanssi kyseisellä alustalla ja ilmoittaa aaltoilu nimelliskuormalla. 220 V:n 1500 W:n ulkoroottorilla varustetussa ilmanjäähdytinmoottorissa, joka käyttää kiinteää sisäistä kantolaitetta, tämä yhdistelmä tekee melusta ja lämpökäyttäytymisestä ennustettavissa ennen ensimmäisen prototyypin rakentamista.
 DC198 220 V 1500 W ulkoroottorinen BLDC ilmanjäähdytinmoottori 220 V:n 1500 W:n ulkoroottorilla varustettu BLDC-ilmajäähdytinmoottori kiinteän kantolaitteen taajuusmuuttajapariksi, jossa käämin induktanssi ja nimelliskuorman aaltoilu tekevät melusta ja lämpökäyttäytymisestä ennakoitavissa. Näytä tuote →
Työn tarkistuslista on lyhyt. Mittaa vaihekohtainen induktanssi kantoaaltotaajuudellasi ja kuumassa, kylläisessä tilassa. Laske RL-raja ja kerro kymmenellä. Laske aaltoilu lattiasta V_bus / (4 x L x delta_I_allow) kohdassa D = 0,5. Laske sähkötaajuus ja varmista, että saat edelleen kymmenen tai enemmän kytkentäjaksoa kommutointivaihetta kohden, tai muuta modulaatiokaaviota, jos et. Tarkista sitten kytkentähäviö, kuollut aika ja ajastimen resoluutio valitulla arvolla ja vahvista pyyhkäisyllä kolmen ehdokastaajuuden yli. Tee se kerran moottorin ja käyttölaitteen pariliitoksen yhteydessä, niin kysymys lakkaa olemasta arvaus.
Liittyvät Tuotteet
-
 DC149 220V/700W Ulkoinen BLDC-ilmajäähdytinmoottori
-
 DC149 220V 600W ulkoinen BLDC ilmanjäähdytinmoottori
-
 DC144 220V 600W ulkoinen BLDC ilmanjäähdytinmoottori
-
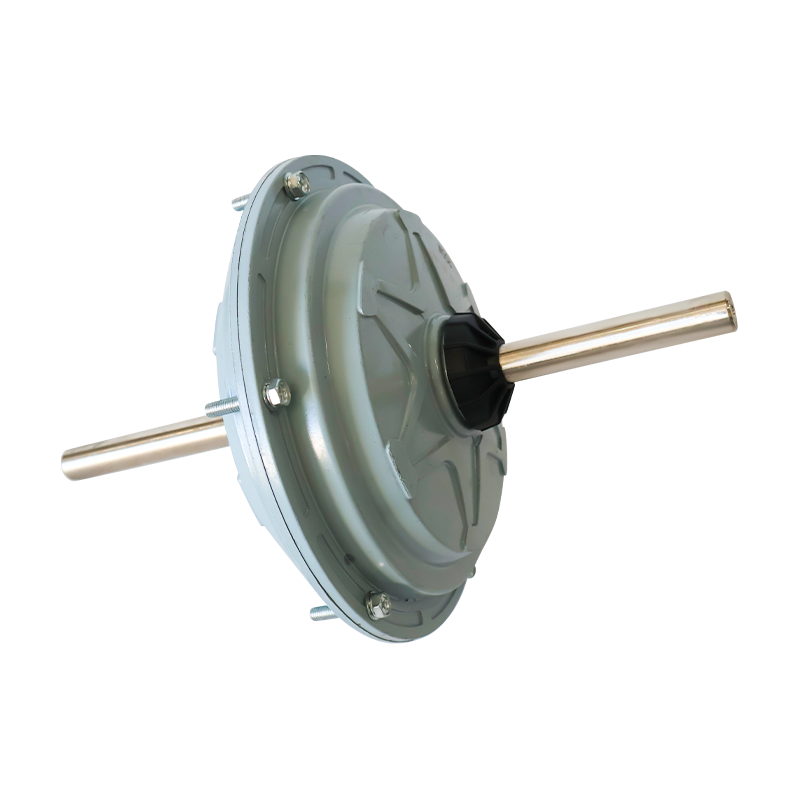 DC144 220V 600W Ulkoinen BLDC ilmanjäähdytinmoottori
-
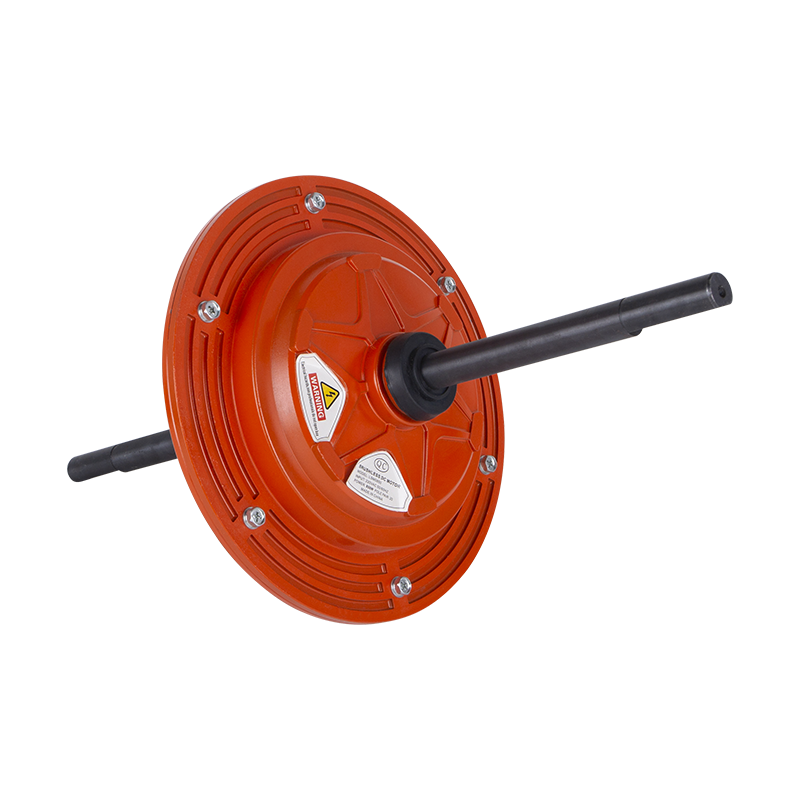 DC149 220V 850W Ulkoinen BLDC-ilmajäähdytinmoottori
-
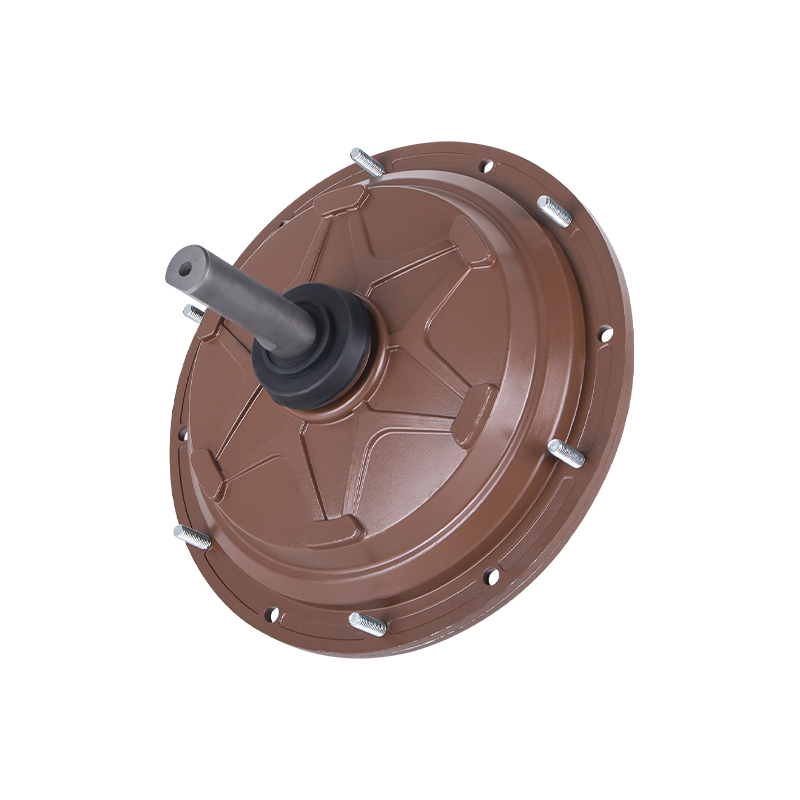 DC149 220V 650W ulkoinen BLDC ilmanjäähdytinmoottori
 Valmiina mukautettaviksi
Moottorituotteesi?
Olemme ammattimaisia moottorivalmistajia, jotka toimittavat tehokasta, vakaata ja tehokasta tehoa ydintä kaikille teollisuudenaloille tarkan käsityötaidon ja innovaatioiden avulla.
Ota yhteyttä
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Yrityksen osoite
Tekijänoikeus © by Shengzhou Jiangxin Motor Technology Co., Ltd. Kaikki oikeudet pidätetään.
Teollisuuden tuuletinmoottorien tukkumyyntivalmistajat