No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiangin maakunta, Kiina
Uutisluokka
Tuoteluokka
EC-moottorin täydellinen opas: Mikä on EC-moottori ja mitä eroa on DC- ja EC-tuulettimen moottoreilla
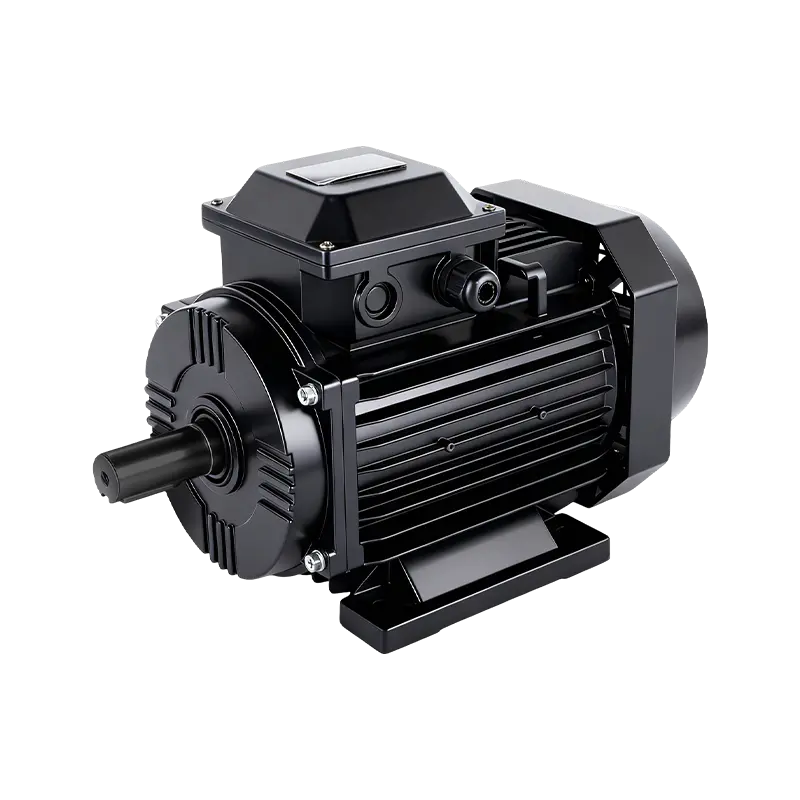
An EC moottori (Elektronisesti kommutoitu moottori) on harjaton kestomagneettimoottori, joka toimii sisäisesti tasavirralla, mutta ottaa vastaan yksi- tai kolmivaiheista vaihtovirtaa verkkovirrasta integroidun invertterin ja tasasuuntaajan piirin kautta, joka on sisäänrakennettu moottorin koteloon. "Elektronisesti kommutoitu" -merkintä viittaa siihen, että virran vaihtoa moottorin käämien kautta ohjataan integroidulla elektroniikalla eikä perinteisissä tasavirtamoottoreissa käytetyllä fyysisellä harja-kommutaattorimekanismilla. EC-moottorit tarjoavat tehokkuutta 85-95 % , verrattuna 55-75 % tavallisille AC induktiomoottoreille ja 70-85 % tavanomaisille harjatuille tasavirtamoottoreille samalla tehoalueella. Ero DC- ja EC-puhallinmoottorien välillä on se, että perinteinen tasavirtamoottori käyttää fyysisiä hiiliharjoja ja mekaanista kommutaattoria virran kytkemiseen roottorin käämien läpi, kun taas EC-moottori käyttää elektronista kytkintä (integroitua invertteriä) harjattoman kestomagneettiroottorin kommutointiin, mikä eliminoi harjan kulumisen kokonaan ja mahdollistaa jatkuvan vaihtelevan nopeuden toiminnan erittäin suurella nopeudella. Tämä opas kattaa kaikki EC-moottoreiden tekniset ja käytännölliset ulottuvuudet.
Mikä on EC-moottori: määritelmä, terminologia ja markkinakonteksti
Mikä on an EC moottori ja miksi terminologialla on väliä? EC on lyhenne sanoista Electronically Commutated, kuvaus siitä, kuinka virran suunta moottorin käämeissä vaihdetaan. Perinteisessä harjatussa DC-moottorissa kommutointi (virran kytkentä) suoritetaan mekaanisesti hiiliharjoilla, jotka liukuvat kuparisella kommutaattorirenkaalla. EC-moottorissa tämä toiminto suoritetaan puolijohdekytkimillä (tyypillisesti MOSFET:illä tai IGBT:illä) moottorin integroidussa käyttöelektroniikassa. Tuloksena on moottori, jossa ei ole harjoja, kommutaattoria, liukurenkaita eikä minkäänlaisia mekaanisia kytkentäelementtejä virtatiellä, mikä antaa sille olennaisesti erilaisen luotettavuuden, tehokkuuden ja ohjausominaisuudet kuin mihin tahansa harjapohjaiseen moottoriin.
EC moottoris are also known by several other names in the industry, and understanding these synonyms prevents confusion when reading technical specifications or procurement documents:
- BLDC-moottori (harjaton tasavirtamoottori): Täsmälleen synonyymi EC-moottorille teknisessä käytössä. Molemmat termit kuvaavat kestomagneettimoottoria, jossa on elektroninen kommutointi. BLDC:tä käytetään yleisemmin Pohjois-Amerikassa ja elektroniikkatekniikan yhteyksissä.
- EC moottori: Eurooppalaisten valmistajien (erityisesti EBM-Papst, Ziehl-Abegg ja Ebara) suosima termi erityisesti LVI-puhallin- ja ilmanvaihtosovelluksissa, joissa EC-moottori on nykyään de facto alan standarditermi kansainvälisissä standardeissa ja tuoteluetteloissa.
- Harjaton kestomagneettimoottori (BPML): Käytetään tieteellisessä kirjallisuudessa ja joissakin teollisissa pumppu- ja kompressorisovelluksissa. Korostaa kestomagneettiroottorirakennetta määrittävänä ominaisuutena.
- PMSM (kestomagneettisynkroninen moottori): Käytetään korkean suorituskyvyn servokäytössä ja vetosovelluksissa. Tämä on käytännössä sama moottoritekniikka kuin EC-moottori, mutta sitä käytetään sinimuotoisilla virran aaltomuodoilla eikä puolisuunnikkaan ja eri ohjausalgoritmilla (kenttäsuuntautunut ohjaus lohkokommutoinnin sijaan).
Miksi EC-moottoreista on tullut tuuletin- ja ilmanvaihtosovellusten oletusvalinta
EC-moottoreiden käyttöönottoa LVI-, jäähdytys- ja ilmanvaihtoteollisuudessa on johtanut energialainsäädännön, energiakustannuspaineen ja EC-moottorit mahdollistavan tehoelektroniikan kustannusten romahtamisen yhdistelmä. Kolme tekijää selittää EC-moottoreiden hallitsevan aseman nykyaikaisissa puhallinsovelluksissa:
- ErP-direktiivin ja IE:n tehokkuusluokitukset: Euroopan unionin energiaan liittyvien tuotteiden (ErP) direktiivi ja IEC 60034 -tehokkuusluokitusjärjestelmä (IE1–IE5) ovat vähitellen määrääneet moottorin tehokkuuden vähimmäistasot. Vakiovaihtovirta-oikosulkumoottorit (yleensä IE1 tai IE2) eivät voi täyttää EU:ssa vuodesta 2021 lähtien myydyiltä tuulettimille ja moottoreille vaadittuja IE4- ja IE5-kynnysarvoja. EC-moottorit saavuttavat rutiininomaisesti IE4- ja IE5-tasot, mikä tekee niistä ainoan käyttökelpoisen tekniikan monille säännellyille tuoteluokille.
- Puhallinlain mukainen energiansäästö osakuormituksella: Tuulettimen virrankulutus on verrannollinen puhaltimen nopeuden kuutioon (tuulettimen kuution laki). Puhaltimen käyttäminen 80 % täydestä nopeudesta vaatii vain 51,2 % täydellä nopeudella (0,8³ = 0,512). Käyttö 60 % nopeudella vaatii vain 21,6 % täydellä teholla. Koska useimmat LVI- ja ilmanvaihtojärjestelmät toimivat osakuormalla suurimman osan käyttöajastaan, säädettävänopeuksiset EC-moottorit säästävät huomattavasti energiaa verrattuna kiinteänopeisiin AC-moottoreihin, joissa on päälle/pois-ohjaus tai tuloaukon ohjaussiipi.
- Integroitu asema eliminoi erilliset VFD:t: Perinteinen AC-oikosulkumoottori vaatii erillisen taajuusmuuttajan (VFD) muuttuvanopeuksisen toiminnan saavuttamiseksi. EC-moottorissa käyttöelektroniikka on integroitu moottorin koteloon, mikä vähentää asennuksen kustannuksia ja monimutkaisuutta, eliminoi erillisen sähköpaneelin tarpeen VFD-komponenteilla ja parantaa järjestelmän yleistä luotettavuutta vähentämällä erillisten komponenttien määrää.
EC-moottorirakenne: neljä pääkomponenttia
EC-moottori koostuu neljästä integroidusta osajärjestelmästä, jotka toimivat yhdessä yhtenä pakettina:
- Kestomagneettiroottori: Pyörivä elementti kantaa joukkoa korkean energian kestomagneetteja (tyypillisesti neodyymirautaboori, NdFeB, luokka N35–N52), jotka on järjestetty luomaan vuorottelevia pohjois- ja etelänapoja roottorin kehän ympärille. Magneetit on asennettu tai upotettu roottorin ytimeen ja ne luovat vahvan, jatkuvan magneettikentän ilman sähkönsyöttöä roottoriin. Tämä on perustavanlaatuinen ero oikosulkumoottoriin, jossa roottorikenttä muodostuu indusoituneista virroista ja on siksi luonnostaan vähemmän tehokas.
- Staattori kuparikäämityksellä: Kiinteä ulompi (tai sisäinen ulkoroottorimalleissa) sisältää kuparikäämit, jotka on jaettu laminoidun teräsytimen ympärille. Virta kulkee näiden käämien läpi ohjatuissa sarjoissa muodostaen pyörivän magneettikentän, joka vetää kestomagneettiroottorin pyörimään.
- Roottorin asentoanturi (Hall-efektianturit): Staattoriin on asennettu kolme Hall-efektianturia 120 asteen välein kehän ympärille. Jokainen anturi lähettää digitaalisen korkean tai matalan signaalin riippuen siitä, ohittaako roottorimagneetin pohjois- vai etelänapa sen. Kolme anturisignaalia muodostavat yhdessä 6-bittisen kuvion, joka muuttuu roottorin 60 sähköisen pyörimisasteen välein, jolloin käyttöelektroniikka antaa tarkan reaaliaikaisen tiedon roottorin asennosta kommutoinnin ajoitusta varten.
- Integroitu invertteri (käyttöelektroniikka): Moottorikoteloon asennettu piirilevy sisältää tasasuuntaajan (AC-DC-muunnos), DC-väylän välikondensaattorin, kuusi puolijohdekytkintä, jotka muodostavat kolmivaiheisen invertterisillan, hilaohjauspiirit, mikro-ohjaimen kommutointia ja nopeudensäätöä varten sekä tulo/lähtöliityntäelektroniikan ohjaussignaaleja ja tiedonsiirtoa varten. Tämä integraatio tekee EC-moottorista erillisen, suoraan yhdistettävän laitteen erillisen ulkoisen aseman vaativan moottorin sijaan.
Kuinka EC-moottorit toimivat: Toimintaperiaatteet tehonsyötöstä mekaaniseen lähtöön
Ymmärtäminen miten EC-moottorit toimivat vaatii seuraamaan sähköenergian polkua moottorin läpi vaihtovirtasyötöstä kaapeliliittimissä lähtöakselin tai puhaltimen juoksupyörän mekaaniseen pyörimiseen. Prosessi sisältää viisi erillistä vaihetta, jotka tapahtuvat jatkuvasti ja samanaikaisesti moottorin toiminnan aikana.
Vaihe 1: muuntaminen AC:ksi DC:ksi (tasasuuntaus)
Verkkosähkö tulee EC-moottoriin yksivaiheisena vaihtovirtana (230 V, 50 Hz Euroopassa; 120 V tai 240 V, 60 Hz Pohjois-Amerikassa) tai kolmivaiheisena vaihtovirtana (380 - 480 V, 50 tai 60 Hz teollisissa sovelluksissa). Integroidun käyttöelektroniikan ensimmäinen vaihe on tasasuuntaajapiiri, joka muuntaa tämän vaihtojännitteen tasavirtaan. Useimmissa EC-moottoreissa tämä saavutetaan käyttämällä täysaaltodiodisiltatasasuuntaajaa:
- Yksivaiheinen 230 V AC -tulo: Täysaaltoinen siltatasasuuntaaja muuntaa sinimuotoisen AC:n sykkiväksi tasavirraksi, jonka huippujännite on noin 325V (230V × √2). Sykkivä tasavirta tasoitetaan sitten suurella elektrolyyttikondensaattorilla DC-väylällä, mikä tarjoaa suhteellisen vakaan DC-väyläjännitteen noin 300-320V kuormituksen alla.
- Kolmivaiheiselle 400 V AC -tulolle: Kolmivaiheinen diodisilta tuottaa paljon tasaisemman DC-väyläjännitteen vain pienellä aaltoilulla, DC-väyläjännitteen ollessa noin 560V (400V × √2). Tasaisempi kolmivaihetulon tasavirtaväylä vähentää suodatinvaiheessa tarvittavaa kapasitanssia ja parantaa taajuusmuuttajan tehokkuutta.
DC-väyläkondensaattorilla on kaksi kriittistä tehtävää: se tasoittaa tasasuuntaista jännitettä vakaan tasavirtasyötön aikaansaamiseksi invertteriin, ja se toimii energian varastointipuskurina, joka absorboi invertterin ottamat lyhyet virtapulssit, kun se kytkee virran moottorin käämiin.
Vaihe 2: Roottorin asennon tunnistus
Ennen kuin invertteri voi kytkeä virran oikeaan käämiin, ohjausmikrokontrollerin on tiedettävä roottorin hetkellinen kulma-asento. Tässä Hall-efektianturit ovat keskeisessä asemassa. Kolme Hall-efektianturia, jotka sijaitsevat osoitteessa 120 asteen mekaaniset välit (tai 60 asteen välein moottorissa, jossa on suuri määrä napapareja) staattorin reiän ympärillä, kukin tuottaa loogisesti korkean (tyypillisesti 5 V) signaalin, kun pohjoisnapamagneetti ohittaa ne, ja loogisesti matalan (0 V) signaalin, kun etelänapamagneetti ohittaa. Kolme anturia tuottavat jatkuvasti muuttuvan 3-bittisen binäärikoodin roottorin pyöriessä koodin vaihtuessa 60 sähköasteen välein. Moottorille, jossa on 4-napainen pari (8-napainen) roottori, koodi suorittaa täyden 6-vaiheisen sarjan jokaista 90 mekaanista kiertoa kohti (360 mekaanista astetta ÷ 4 napaparia = 90 mekaanista astetta sähköistä kierrosta kohti). Mikro-ohjain lukee tämän 3-bittisen koodin suurella nopeudella (yleensä tuhansia kertoja sekunnissa) ja käyttää sitä määrittääkseen, mikä käämipari tulee virrata milloin tahansa.
Jotkut kehittyneet EC-moottorit käyttävät anturiton ohjaus Hall-efektianturien sijaan. Anturittomassa kommutaatiossa ohjausalgoritmi havaitsee jännitteettömässä käämissä syntyneen back-EMF:n (takaisin sähkömotorisen voiman), kun kestomagneettiroottori ohittaa sen, ja käyttää tätä jännitettä roottorin asennon päättämiseen. Anturittomat mallit vähentävät komponenttien määrää ja eliminoivat Hall-anturin johdotuksen mahdollisena vikakohtana, mutta ne vaativat lyhyen käynnistysjakson matalalla jännitteellä, jossa back-EMF on liian pieni havaittavaksi luotettavasti.
Vaihe 3: Invertterin elektroninen kommutointi
Invertteri on ydin, mikä tekee EC-moottorista "elektronisesti kommutoidun". Se koostuu kuudesta tehopuolijohdekytkimestä (tyypillisesti MOSFETit moottoreille, joiden teho on noin 2 kW, ja IGBT:t suurempitehoisille moottoreille), jotka on järjestetty kolmeen puolisiltapariin, yksi pari kutakin kolmea staattorikäämiä varten (vaiheet U, V ja W). Kytkimet tunnistetaan seuraavasti:
- Yläpuolen kytkimet (Q1, Q3, Q5): Kytke DC-väylän pluskisko jokaiseen moottorin vaiheliittimeen, kun se on päällä.
- Matalapuolen kytkimet (Q2, Q4, Q6): Kytke jokainen moottorin vaiheliitin DC-väylän negatiiviseen kiskoon (maahan), kun se on päällä.
Kulloinkin normaalin toiminnan aikana tarkalleen kaksi kuudesta kytkimestä johtaa: yksi yläpuoli ja yksi matala puoli, eri vaiheista. Tämä luo virtatien DC-väylän positiivisesta liittimestä yhden vaihekäämin kautta staattorin poikki, toisen vaihekäämin läpi ja takaisin DC-väylän negatiiviseen liittimeen. Tuloksena oleva virran virtaus kahdessa jännitteisessä käämissä luo staattoriväliin magneettikentän, joka vetää kestomagneettiroottoria kohti suuntausta kentän kanssa. Mikro-ohjain vaihtaa seuraavaan kytkinpariin (seuraava kommutointivaihe) ennen kuin roottori saavuttaa täydellisen kohdistuksen, mikä varmistaa jatkuvan pyörimisen haluttuun suuntaan.
Tavallisessa 3-vaiheisessa, 6-vaiheisessa (suunnikkaan muotoisessa) kommutointikaaviossa kytkintilojen täydellinen sarja yhden täyden sähkökierroksen aikana on:
- Q1 (U korkea) ja Q4 (V pieni): Virta kulkee U:sta V:hen
- Q1 (U korkea) ja Q6 (W pieni): Virta kulkee U:sta W:hen
- Q3 (V korkea) ja Q6 (W pieni): Virta kulkee V:stä W:hen
- Q3 (V korkea) ja Q2 (U pieni): Virta kulkee V:stä U:hun
- Q5 (W korkea) ja Q2 (U pieni): Virta kulkee W:stä U:hun
- Q5 (W korkea) ja Q4 (V matala): Virta kulkee W:stä V:hen
Tämä 6-vaiheinen sarja toistuu jatkuvasti, ja jokainen vaihe vie roottorin liikkeessä tarkalleen 60 sähköastetta. Vaiheiden välinen kytkentätaajuus kasvaa suoraan verrannollisesti moottorin nopeuteen, joten suuremmilla nopeuksilla mikrokontrollerin on kytkeydyttävä nopeammin.
Vaihe 4: PWM-nopeudensäätö
Yllä kuvattu kommutointisekvenssi käyttää moottoria nopeudella, joka määräytyy DC-väylän jännitteen ja moottorin taka-EMF-ominaisuuksien perusteella. Nopeuden ohjaamiseksi syöttöjännitteestä riippumatta, pulssinleveysmodulaatio (PWM) on kommutointikytkennän päällä. Sen sijaan, että aktiiviset kytkimet olisivat jatkuvasti päällä jokaisen kommutointivaiheen ajan, kytkimet kytketään nopeasti päälle ja pois päältä korkealla taajuudella (tyypillisesti 8-20 kHz ) vaihtelevalla käyttöjaksolla (päälläoloajan suhde koko kytkentäjaksoon). Keskimääräinen käämiin syötetty jännite kunkin kommutointivaiheen aikana on yhtä suuri kuin tasavirtaväylän jännite kerrottuna käyttöjaksolla:
V_keskiarvo = V_DC_väylä × Käyttöjakso
100 %:n käyttöjakso syöttää käämiin täyden DC-väyläjännitteen ja käyttää moottoria suurimmalla nopeudella annetulla kuormalla. 50 %:n käyttöjakso käyttää puolet väyläjännitteestä, mikä johtaa noin puoleen maksiminopeudesta. 10 %:n toimintajakso käyttää kymmenesosaa väyläjännitteestä pienimmällä säädettävällä nopeudella. PWM-kantoaaltotaajuus 8–20 kHz on selvästi ihmisen kuuloalueen (20 Hz–20 kHz) yläpuolella, joten moottori tuottaa minimaalista sähköistä melua kytkennästä, vaikka moottorin ja tuulettimen juoksupyörän erityinen ääniprofiili eri nopeuksilla on keskeinen valintakriteeri LVI- ja kaupallisissa jäähdytyssovelluksissa.
Vaihe 5: Nopeuden ja virran palauteohjaus
EC-moottorin mikro-ohjain käyttää jatkuvasti suljetun silmukan ohjausalgoritmia, joka ylläpitää tavoitenopeutta (tai vääntömomenttia joissakin ohjaustiloissa) kuormituksen muutoksista riippumatta. Ohjaussilmukka toimii seuraavasti:
- Nopeuden mittaus: Todellinen moottorin nopeus mitataan laskemalla kommutointiaskelten nopeus (johdettu Hall-anturin signaaleista) ja muuntamalla kierrosluvuiksi. Tämä mittaus päivitetään tuhansia kertoja sekunnissa.
- Nopeusvirheen laskelma: Ero tavoitenopeuden (ohjauksen tulosignaalista vastaanotettu asetuspiste) ja mitatun todellisen nopeuden välillä on nopeusvirhe.
- PWM-käyttösuhdesäätö: Ohjausalgoritmi (tyypillisesti suhteellinen-integraali tai PI-algoritmi) säätää PWM-käyttöjaksoa vasteena nopeusvirheeseen. Jos moottori käy hitaammin kuin tavoite (positiivinen nopeusvirhe), käyttöjaksoa nostetaan lisäämään jännitettä. Jos moottori käy tavoitetta nopeammin (negatiivinen nopeusvirhe), käyttöjakso pienenee. Tämä takaisinkytkentäsilmukka reagoi tyypillisesti millisekunneissa ja säilyttää nopeuden tarkkuuden ±1 % - ±3 % asetusarvosta useissa kuormitusolosuhteissa.
- Nykyinen suojauksen valvonta: Vaihevirta-anturit (tyypillisesti shunttivastukset alemman puolen kytkimen jaloissa) mittaavat kunkin käämin ottaman hetkellisen virran. Mikro-ohjain tarkkailee näitä virtoja ylivirtaolosuhteiden varalta (moottorin jumiutuminen, oikosulku käämissä tai ylikuormitettu puhaltimen juoksupyörä) ja sammuttaa kytkimet mikrosekunnissa, jos suojakynnys ylittyy, mikä estää puolijohteiden tai moottorin käämien vaurioitumisen.
Mikä on ero DC- ja EC-tuuletinmoottorien välillä: täydellinen tekninen vertailu
Kysymys mitä eroa on DC- ja EC-puhaltimen moottoreilla on käytännössä tärkein vertailu insinööreille ja ostajille, jotka valitsevat puhallinmoottoreita LVI-, jäähdytys- ja teollisuusilmanvaihtosovelluksiin. Molemmat moottorityypit toimivat tasavirralla todellisessa sähkömagneettisen muunnoksen pisteessä, mutta ne eroavat olennaisesti rakenteestaan, kommutointimenetelmästään, hyötysuhdeprofiilistaan, ohjausominaisuuksistaan ja huoltovaatimuksistaan.
Perusrakenteellinen ero: roottorin rakenne
Perinteisessä (harjatussa) tasavirtamoottorissa roottori kantaa käämit . Virta ulkoisesta syötöstä virtaa roottorin keloihin hiiliharjojen kautta, jotka painavat kommutaattoria: segmentoitu kuparirengaskokoonpano, joka on asennettu roottorin akseliin. Roottorin pyöriessä eri kommutaattorisegmentit kulkevat harjojen alta yhdistäen eri kelaryhmät syöttöön peräkkäin. Staattori sisältää kestomagneetteja tai kenttäkäämityksiä, jotka luovat kiinteän magneettikentän. Sähkömagneettinen vääntömomentti syntyy staattorikentän ja virtaa kuljettavien roottorin johtimien välisestä vuorovaikutuksesta.
EC-moottorissa roottori-staattorin roolit vaihdetaan. The roottorissa on kestomagneetit ilman käämiä eikä sähköliitäntöjä. The staattori kantaa käämit . Virta kulkee staattorikäämien läpi kiinteästä elektroniikasta suorien metallisten liitäntöjen kautta ilman harjoja tai liukukoskettimia. Sähkömagneettinen vääntömomentti syntyy pyörivän roottorin magneettikentän ja elektronisesti kytketyn staattorikentän välisestä vuorovaikutuksesta. Tämä perustavanlaatuinen rakenteen ero on lähtökohta kaikille EC-moottorin suorituskykyetuille verrattuna perinteiseen tasavirtamoottoriin.
Kommutointi: mekaaninen vs. elektroninen
Kommutointiprosessissa on merkittävin ero DC- ja EC-moottoreiden välillä:
- DC-moottori (mekaaninen kommutointi): Hiiliharjat painavat kuparisia kommutaattorisegmenttejä jousen jännityksen alaisena. Kun roottori pyörii, jokainen harja liukuu segmentistä toiseen luoden ja katkaisen sähköpiirin peräkkäisiin roottorikäämeihin. Tämä liukuva kosketin tuottaa lämpöä (resistiiviset häviöt kosketinrajapinnassa), synnyttää sähkökaaren, kun koskettimet katkeavat kuormitusvirran vaikutuksesta, ja aiheuttaa progressiivista kulumista sekä harjan materiaaliin (hiili) että kommutaattoriin (kupariin). Harja on vaihdettava aikavälein 1000-5000 tuntia tyypillisissä puhallinsovelluksissa, vaihtamalla useammin suuremmilla virtakuormilla tai kosteissa ympäristöissä, joissa harjan kuluminen kiihtyy.
- EC moottori (electronic commutation): Käyttöelektroniikan MOSFET- tai IGBT-kytkimet kytkeytyvät päälle ja pois päältä mikro-ohjaimen komennolla ohjaten virtaa staattorin käämien läpi oikeassa järjestyksessä jatkuvaa pyörimistä varten. Ei ole liukukosketinta, ei mekaanista kulumista kommutointimekanismissa, ei valokaarea eikä hiilipölyä. Elektronisten kytkinkomponenttien odotettu käyttöikä on 30 000 - 100 000 tuntia tai enemmän, rajoittavat ensisijaisesti DC-väylän elektrolyyttikondensaattorit (jotka heikkenevät vähitellen ajan myötä elektrolyytin haihtumisen vuoksi) ja laakereiden käyttöikä kommutoinnin kulumisen sijaan.
Tehokkuusvertailu: missä EC-moottorit osoittavat suurimmat etunsa
Tehokkuus on vakuuttavin määrällinen ero DC- ja EC-puhallinmoottoreiden välillä. Tehokkuusvertailu paljastaa, miksi EC-moottorit ovat korvanneet harjatut DC-moottorit käytännössä kaikissa uusissa kaupallisissa LVI-puhallinsovelluksissa:
| Toimintapiste | Perinteinen tasavirtamoottorin tehokkuus | EC-moottorin tehokkuus | Tehokkuusetu |
|---|---|---|---|
| 100 % nopeus (täysi kuorma) | 70-82 % | 87-95 % | 10-15 prosenttiyksikköä |
| 75% nopeus | 65-78 % | 85-93 % | 15-18 prosenttiyksikköä |
| 50% nopeus | 55-70 % | 80-90 % | 18-25 prosenttiyksikköä |
| 25% nopeus | 35-55 % | 72-85 % | 25-37 prosenttiyksikköä |
EC-moottoreiden hyötysuhde perinteisiin tasavirtamoottoreihin verrattuna on suurin osakuormitusolosuhteissa, jolloin puhaltimet viettävät suurimman osan käyttöajastaan. Puhallin, joka toimii 50 % nopeudella säädettävässä ilmamäärässä LVI-järjestelmässä tai jäähdytyslauhdutin osakuormitteisissa ympäristöolosuhteissa, voi kuluttaa 25-35 % vähemmän energiaa tunnissa EC-moottorilla kuin harjatulla tasavirtamoottorilla, joka tuottaa saman mekaanisen tehon. Jatkuvan käytön vuoden aikana tämä ero merkitsee erittäin merkittävää sähkökustannusten ja hiilidioksidipäästöjen vähenemistä.
Miksi perinteiset tasavirtamoottorit ovat vähemmän tehokkaita: häviöanalyysi
Ymmärtäminen the sources of efficiency loss in a conventional brushed DC motor explains why the EC motor's design eliminates or reduces each loss category:
- Harjan kosketusvastushäviöt: Hiili-kupari-kosketinrajapinnan kosketusresistanssi on tyypillisesti 0,1-0,5 ohmia per harja , ja kun virtatiellä on kaksi harjaa, tämä vastus aiheuttaa jännitteen pudotuksen ja tehohäviön (I²R), joka on verrannollinen virran neliöön. Täyskuormitusvirralla, esimerkiksi 5A, 0,4 ohmin kokonaisvastus hajoaa 5² × 0,4 = 10 wattia lämpönä harjakoskettimessa, mikä edustaa noin 5 - 10 % moottorin kokonaissyöttötehosta pienissä moottoreissa. EC-moottoreiden harjakosketinvastus on nolla.
- Roottorin kuparihäviöt: Tasavirtamoottorissa virta kulkee roottorin käämien läpi, joilla on merkittävä vastus johtuen pienestä lankamittasta ja pitkästä käämin pituudesta, jotka tarvitaan sopimaan pyörivien massarajoitusten sisälle. Nämä roottorin I²R-häviöt ovat ensisijainen lämmönlähde ja tehokkuuden menetysmekanismi. EC-moottorissa roottori kuljettaa vain kestomagneetteja ilman virtaa ja siksi siinä on nolla I²R roottorihäviö. Kaikki kuparihäviöt tapahtuvat vain staattorissa, jossa lämmön poisto ulkoiseen ympäristöön on paljon tehokkaampaa johtuen staattorin kosketuksesta moottorin koteloon.
- Roottorin sydänhäviöt (rautahäviöt): Kun tasavirtamoottorin roottori pyörii paikallaan pysyvän magneettikentän sisällä, roottorin ydin kokee jatkuvasti muuttuvan magneettivuon, mikä aiheuttaa pyörrevirta- ja hystereesihäviöitä roottorin laminoinnissa. Kestomagneettiroottorilla varustetussa EC-moottorissa roottori kokee suhteellisen vakion magneettivuon (omien kestomagneettiensa vuon) vakaan tilan toiminnan aikana, mikä vähentää dramaattisesti roottorin ydinhäviöitä DC-moottorin roottoriin verrattuna.
- Kitka- ja tuuletushäviöt harjoista: Kommutaattoria vasten jousen jännityksen alaisena painavien hiiliharjojen mekaaninen kitka kuluttaa mekaanista tehoa suoraan ja tuottaa lämpöä kosketinrajapinnassa. Vaikka tämä kitka on yksittäin pieni (tyypillisesti 1–3 % nimellistehosta), se edistää myös kommutaattorin pinnan kulumista ja hiilipölyn muodostumista, joka voi saastuttaa moottorin sisäosat ja laakerien voiteluaineet. EC-moottoreiden kommutointimekanismissa ei ole kitkaa.
Nopeussäädön vertailu: DC- ja EC-moottoreita ohjataan
Nopeudensäätö on toinen suuri käytännön ero DC- ja EC-puhallinmoottoreiden välillä:
- Perinteinen tasavirtamoottorin nopeudensäätö: Harjatun tasavirtamoottorin nopeutta ohjataan vaihtelemalla moottorin liittimiin syötettyä DC-syöttöjännitettä. Menetelmiä ovat muuntajan säädettävä lähtö (reostaatti), lineaarinen jännitesäädin (hukkaa), PWM-jännitteen ohjaus ulkoisen katkaisijapiirin avulla tai kentän heikennys vähentämällä kenttävirtaa käämityskentän tasavirtamoottoreissa. Kaikki nämä menetelmät vaativat ulkoista ohjauslaitteistoa, lisäävät järjestelmän monimutkaisuutta ja resistiivisen tai lineaarisen ohjauksen tapauksessa tuhlaa vähentynyt teho lämpönä sen sijaan, että se palautettaisiin syöttöön. Säädettävänopeuksiset harjatut tasavirtapuhaltimet vaativat myös tyypillisesti kuhunkin tiettyyn moottoriin sovitetut mukautetut säätimet, mikä vähentää vaihdettavuutta.
- EC moottori speed control: EC moottoris accept standard industry control signals directly at the motor's input terminals without any external variable-speed drive hardware. Common control interfaces include: 0 - 10 V analoginen signaali (0V = miniminopeus, 10V = maksiminopeus); 4 - 20 mA virtasilmukkasignaali (4 mA = miniminopeus, 20 mA = maksiminopeus); PWM-tulosignaali (käyttösuhde 10 %:sta 90 %:iin ohjaa nopeutta suhteellisesti); Modbus RTU tai RS-485 digitaalinen ohjaus rakennusten hallintajärjestelmien integrointiin; ja potentiometrin tulo manuaalista nopeuden säätöä varten. Moottorin sisäinen mikro-ohjain hyväksyy nämä signaalit suoraan ja säätää taajuusmuuttajan PWM-käyttösuhdetta vastaavasti ilman ulkoista tehoelektroniikkaa.
Luotettavuus ja huolto: käyttöiän ero
DC- ja EC-puhallinmoottoreiden käyttöikä ja huoltovaatimukset vaihtelevat dramaattisesti, koska DC-moottorin ensisijainen kulumismekanismi (harjan ja kommutaattorin kuluminen) puuttuu kokonaan EC-moottorista:
- Perinteinen tasavirtamoottorin huolto: Hiiliharjat on tarkastettava säännöllisin väliajoin (yleensä joka 500-2000 tuntia jatkuvassa käytössä oleville puhallinmoottoreille) ja vaihdetaan, kun ne ovat kuluneet vähimmäispituusmääritykseen. Kommutaattorin renkaat on puhdistettava hiilipölyn kerääntymisen poistamiseksi ja ajoittain käännettävä sorvin päälle tasaisen, samankeskisen pinnan palauttamiseksi vuosien harjojen kulumisen jälkeen. Kosteissa tai saastuneessa ympäristössä toimivat moottorit vaativat useammin huoltoa. Harjan kokonaisvaihto plus kommutaattorin huoltokustannukset 10 vuoden käyttöiän aikana voivat olla yhtä suuria tai suurempia kuin jatkuvatoimisten tuulettimien alkuperäinen moottorin ostohinta.
- EC moottori maintenance: Ainoa rutiinihuolto, joka vaaditaan EC-puhallinmoottorilta, on akselin laakereiden määräaikainen tarkastus ja voitelu (tai vaihto), joka on identtinen minkä tahansa muun moottorityypin huoltoaikataulun kanssa. Elektroniikassa ei ole käyttäjän huollettavia komponentteja, ja se on suunniteltu moottorin koko käyttöiän ajaksi. Julkaistut MTBF (Mean Time Between Failures) johtavien valmistajien EC-moottoreille vaihtelevat 40 000 - yli 100 000 tuntia , vastaa 4,5-11 vuotta jatkuvasta toiminnasta. Tätä verrataan tehokkaisiin huoltoväleihin 1000-5000 tuntia DC-moottoreiden harjahuoltotapahtumien välillä.
| Parametri | Perinteinen tasavirtamoottori (harjattu) | EC-moottori (elektronisesti kommutoitu) |
|---|---|---|
| Kommutointimenetelmä | Mekaaninen (harjat ja kommutaattori) | Elektroniset (MOSFET/IGBT-kytkimet) |
| Roottorin rakenne | Roottorin kuparikäämit | Kestomagneetit roottorissa |
| Tyypillinen tehokkuus (täysi kuorma) | 70-82 % | 87-95 % |
| Osakuorman tehokkuus | Laskee huomattavasti alle täyden kuorman | Pysyy korkeana koko nopeusalueella |
| Hiiliharjan huolto | Vaaditaan 1 000 - 5 000 tunnin välein | Ei sovellu (ei siveltimiä) |
| MTBF | 5000-15000 tuntia | 40 000 - 100 000 tuntia |
| Nopeussäätötulo | Muuttuva tasajännite (ulkoinen ohjaus tarvitaan) | 0 - 10 V, 4 - 20 mA, PWM, Modbus (sisäänrakennettu) |
| Virtalähde tarvitaan | Tasavirtalähde (vaatii ulkoisen tasasuuntaajan vaihtovirtaa varten) | Suora verkkovirta (sisäänrakennettu tasasuuntaaja) |
| Hiilen pölyn muodostuminen | Kyllä (harjan kulumisesta) | Ei mitään |
| IE-tehokkuusluokka (IEC 60034) | IE1 - IE2 (tyypillinen) | IE4 - IE5 (tyypillinen) |
| Akustinen melu | Korkeampi (harjan kommutaatiokohina) | Alempi (ei mekaanista kommutointia) |
| Alkukustannukset | Alempi | Korkeampi (yleensä 1,5–3 × DC-moottori) |
| Kokonaisomistuskustannukset (TCO) | Korkeampi (energia ja huolto) | Alempi (energy savings dominate) |
EC-moottorin suorituskykyominaisuudet: vääntömomentti, nopeusalue ja ohjausliitännät
Ymmärtäminen EC motor performance characteristics is essential for selecting the correct motor for a fan or blower application and for configuring the speed control interface to work with the building management or refrigeration control system.
EC-moottoreiden vääntömomenttinopeusominaisuus
EC-moottorin vääntömomentti-nopeusominaisuudet määräytyvät sen kestomagneettirakenteen, käämiparametrien ja ohjausalgoritmin perusteella. EC-moottorin vääntömomentti-nopeuskäyrän tärkeimmät ominaisuudet:
- Vakio vääntömomentti perusnopeuden alapuolella: Perusnopeuteen asti (nopeus, jolla moottorin taka-EMF on yhtä suuri kuin käytettävissä oleva DC-väylän jännite maksimikäyttöjaksolla) EC-moottori voi tuottaa nimellisvääntömomenttinsa millä tahansa nopeudella. Tällä vakionopeuksisella tuulettimen toiminta tapahtuu ensisijaisesti tällä vakiovääntömomenttialueella.
- Kentän heikkeneminen perusnopeuden yläpuolella: Perusnopeuden yläpuolella jotkin EC-moottorikäytöt käyttävät kentänheikennystä (vaiheensiirtotekniikka kommutoinnin ajoituksessa) laajentaakseen nopeusaluetta luonnollisen maksimin yli ja samalla hyväksyä vääntömomentin pienenemisen. Tämän ansiosta moottori voi saavuttaa jopa nopeusalueen 3:1 - 5:1 perusnopeuden yläpuolella pienemmällä vääntömomentilla.
- Nopeusalue (palautussuhde): Useimmat EC-puhallinmoottorit tarjoavat käyttökelpoisen nopeusalueen noin 10-15 % enimmäisnopeudesta jopa 100 %, jolloin turndown-suhde on 6:1 - 10:1 . Joissakin edistyneissä malleissa saavutetaan 20:1 tai korkeampi kierrosluku sekä hyväksyttävä vääntömomentin aaltoilu ja ohjausvakaus koko alueella.
Ulkoinen roottori vs. sisäisen roottorin EC-moottorit
EC moottoris used in fan applications come in two main physical configurations that determine their suitability for different fan types:
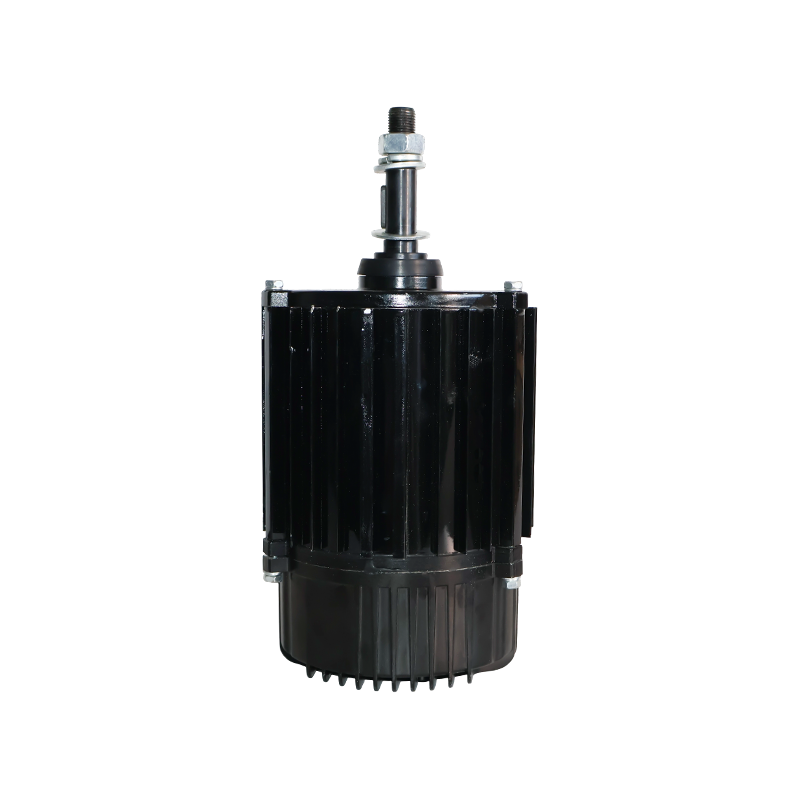
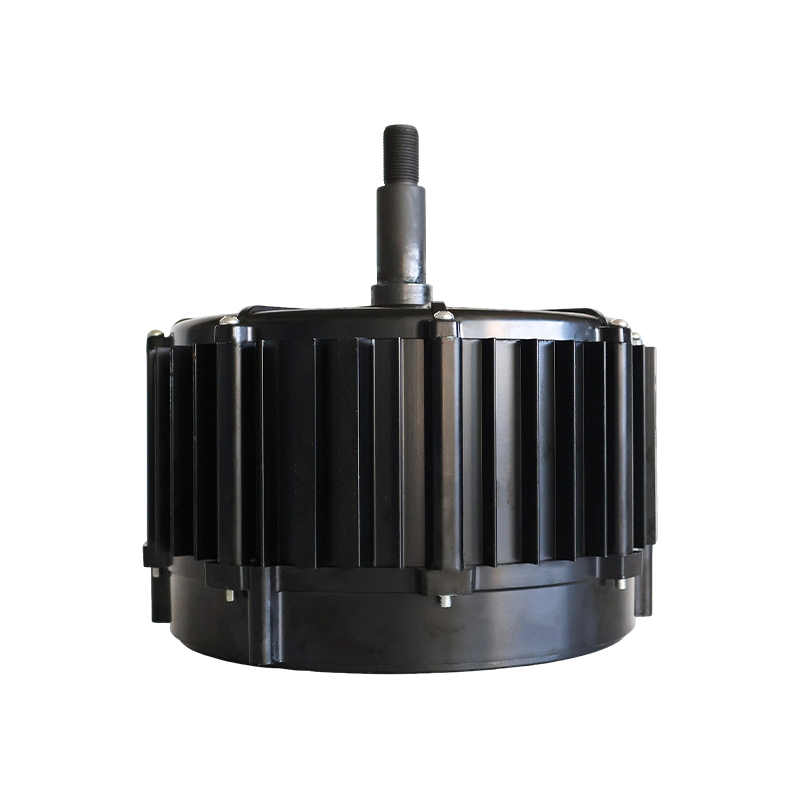
- Ulkoinen roottori (outrunner) EC-moottori: Roottori on ulompi sylinteri, joka ympäröi ja pyörii sisäisen kiinteän staattorin ympäri. Tuulettimen juoksupyörä kiinnittyy suoraan ulompaan roottorin vaippaan eliminoiden akselin ja akselitiivisteen kokonaan. Tämä kokoonpano on ihanteellinen aksiaalipuhaltimille ja keskipakopuhaltimille, joissa siipipyörä voidaan liittää suoraan ulkoroottorin reunaan, jolloin saadaan kompakti, matalaprofiilinen kokoonpano, jolla on erinomainen lämmönpoisto (pyörivä ulkovaippa toimii jäähdytysrivana). Ulkoisen roottorin EC-moottorit hallitsevat LVI-tuulettimen, jäähdytyslauhduttimen ja höyrystimen tuulettimen markkinoita. Tyypillinen kokoalue on 15 W - 2000 W ja nopeudet 200-1500 rpm suorakäyttöisille tuulettimille.
- Sisäinen roottori (inrunner) EC-moottori: Perinteinen kokoonpano, jossa roottori on sisäsylinteri, joka pyörii ulomman staattorin sisällä. Lähtöakseli työntyy ulos moottorin yhdestä tai molemmista päistä ja kytkeytyy puhaltimen juoksupyörään, puhaltimen pyörään tai hihnapyörään. Sisäisen roottorin EC-moottoreita käytetään keskipakopuhaltimissa, hihnavetoisissa ilmankäsittelykoneissa ja sovelluksissa, joissa moottori on erotettava tuulettimesta kytkimellä tai voimansiirrolla. Ne saavuttavat tyypillisesti suuremmat nopeudet kuin ulkoiset roottorimallit 1 500 - 10 000 RPM , ja niitä on saatavana korkeammilla teholuokilla aina 30 kW ja yläpuolella.
Vakiokäyttöliittymät EC-puhallinmoottoreille
EC-moottorin tärkein käytännön ominaisuus rakennuksessa tai prosessinohjaussovelluksessa on sen ohjausliitäntä. EC-moottorit hyväksyvät useita erilaisia ohjaussignaaleja, ja valitun liitännän on vastattava talonhallintajärjestelmän (BMS), jäähdytysohjaimen tai prosessinohjausjärjestelmän lähtöä:
- 0 - 10 V analoginen: Yleisin ohjausliitäntä kaupallisiin HVAC EC -puhallinmoottoreihin. 0V-signaali ohjaa miniminopeutta (tai moottorin pysäyttämistä, riippuen moottorin kokoonpanosta) ja 10V maksiminopeutta. Nopeus vaihtelee lineaarisesti näiden pisteiden välillä. Tämä liitäntä toimii käytännössä kaikkien nykyaikaisten LVI-säätimien ja BMS-lähtöjen kanssa.
- 4-20 mA virtasilmukka: Suositellaan teollisissa ja prosessisovelluksissa, joissa tarvitaan pitkiä kaapeleita. Virtasilmukkasignaalit ovat immuuneja jännitteen pudotukselle kaapelia pitkin, ja ne tarjoavat sisäänrakennetun johdinkatkostunnistuksen (0 mA tarkoittaa signaalin katkeamista, eroaa 4 mA:n vähimmäiskomennosta). 4–20 mA:n liitäntä on vakiona teollisuusjäähdytyksessä, prosessin ilmanvaihdossa ja suurissa ilmankäsittelykoneissa käytettävissä EC-moottoreissa.
- PWM signaalitulo: Neliöaaltosignaali (tyypillisesti 0 - 5 V tai 0 - 10 V amplitudi) taajuudella 100 Hz - 1 000 Hz jossa käyttösuhde (päälläoloprosentti) ohjaa nopeutta. Tätä liitäntää käytetään autojen ja hyötyajoneuvojen EC-puhallinsovelluksissa sekä elektronisissa jäähdytyspuhaltimissa, joissa säädin lähettää PWM-puhaltimen ohjaussignaalin.
- Modbus RTU RS-485:n kautta: Digitaalinen sarjaliikenneprotokolla, jota käytetään laajalti rakennusautomaatiossa ja teollisuusprosessien ohjauksessa. Modbus-yhteensopivat EC-moottorit voivat vastaanottaa nopeuskäskyjä, raportoida todellisen nopeuden, raportoida moottorin lämpötilan, raportoida vikakoodeja ja hyväksyä konfiguraatiomuutoksia tavallisen 2-johtimisen RS-485-verkon kautta, jolloin yksi BMS-ohjain voi hallita useita tuulettimia yhdellä tietoliikennekaapelilla.
- Potentiometrin tulo: Jotkut EC-moottorit hyväksyvät yksinkertaisen säädettävän vastuksen (potentiometrin), joka on kytketty ohjausliittimiin manuaalista nopeudensäätöä varten ilman elektronista säädintä. Tätä käytetään yksinkertaisissa poistopuhaltimissa, jälkiasennuksissa ja laboratoriolaitteissa, joissa nupilla ohjattu nopeus on riittävä.
EC-moottorisovellukset, energiansäästöt ja sijoitetun pääoman tuotto
EC moottoris are deployed across an exceptionally wide range of applications wherever fan or blower efficiency, variable speed control, and low maintenance are required. The energy savings and return on investment from switching to EC motors are well-documented and typically compelling.
EC-puhallinmoottoreiden ensisijaiset käyttöalueet
- LVI- fan coil -yksiköt: EC moottoris are now standard in virtually all new commercial fan coil units for hotel rooms, office buildings, and hospitals. A typical 4-pipe fan coil unit with an EC motor consumes 15-35W miniminopeudella verrattuna 45-80W vastaavan kiinteänopeuksisen AC-moottorin tuuletinkäämin, jossa asukkaat viettävät suurimman osan ajastaan huoneissa, joissa tuuletin käy alhaisella nopeudella mukavuuden vuoksi. Yli vuoden hotellihuone- tai toimistokäyttöä tämä ero edustaa 15–40 dollaria yksikköä kohden vuodessa sähkönsäästöä tyypillisillä kaupallisilla sähköhinnoilla.
- Kaupalliset jäähdytyslauhdutin- ja höyrystinpuhaltimet: Supermarket-vitriinin höyrystinpuhaltimet, kylmävaraston lauhdutintuulettimet sekä kaupalliset jääkaappi- ja pakastintuulettimet ovat yksi suurimmista EC-moottoreiden markkinoista. Keskikokoisessa supermarketissa voi olla 200-400 pienet EC-höyrystintuulettimet sen jäähdytetyissä vitriinissä, jokainen säästää 15-30W verrattuna varjostettuihin napaisiin AC-moottoreihin, jotka ne korvaavat. Koko supermarketissa tämä merkitsee kokonaissäästöä 3-12 kW jatkuvasti tai suunnilleen 3 000 - 10 000 dollaria vuodessa kaupallisella sähkön hinnalla.
- Ilmankäsittelylaitteet (AHU): EC-keskipakotuuletin-moottorikokoonpanot vaihtelevan ilmamäärän ilmankäsittelykoneissa saavuttavat järjestelmän tehokkuuden, jota ei voida saavuttaa AC-moottoreilla ulkoisilla VFD:illä tai perinteisillä moninopeuksisilla navanvaihtomoottoreilla. Integroitu EC-moottori-tuuletinkokoonpano AHU-sovelluksiin on saatavana tehoalueilla alkaen 200W - 30kW , joka kattaa kaiken pienistä fan coil-yksikön puhaltimista suuriin keskusilmankäsittelyyksiköihin.
- Asuinrakennusten LVI (jaetut järjestelmät ja lämpöpumput): Jaetun järjestelmän ilmastointilaitteiden ja lämpöpumppujen sisä- ja ulkoyksiköiden tuulettimet käyttävät EC-moottoreita saavuttaakseen korkean kausihyötysuhteen (SEER ja HSPF) energiastandardien edellyttämät Pohjois-Amerikassa, Euroopassa ja Aasiassa. Säädettävänopeuksinen EC-sisätuuletin mahdollistaa myös moduloidun ilmavirran kosteuden säätöön ja mukavuuteen osakuormitusjäähdytysolosuhteissa.
- Palvelinhuoneen ja datakeskuksen jäähdytys: EC-moottorilla varustetut tuulettimet palvelintelineissä, rivijäähdyttimissä ja korotettu lattia CRAC (Computer Room Air Conditioning) -yksiköissä tarjoavat tarkan, vaihtelevan ilmavirran, joka tarvitaan vastaamaan dynaamisiin IT-kuormituksen muutoksiin ja säilyttämään korkeimman mahdollisen tehokkuuden kaikkina aikoina. Palvelinkeskuksen PUE-mittareita (Power Usage Effectiveness) parannetaan merkittävästi EC-moottorien käyttöönoton ansiosta jäähdytysjärjestelmissä.
Investoinnin tuoton laskeminen EC-moottorien vaihtoon
Yksinkertainen mutta tehokas ROI-laskenta tavanomaisen moottorin korvaamiseksi EC-moottorilla vaatii neljä syöttöarvoa:
- Vuosittaiset käyttötunnit: Jatkuvasti käyvälle kaupalliselle jäähdytystuulettimelle tämä on tyypillisesti 8760 tuntia vuodessa (24 tuntia × 365 päivää). LVI-tuulettimelle, joka toimii vain aukioloaikoina, se saattaa olla 2500-4000 tuntia vuodessa .
- Virransäästö yksikköä kohti: Ero virrankulutuksessa vanhan moottorin ja EC-moottorin välillä tyypillisissä käyttöolosuhteissa. Esimerkiksi 75 watin varjostetun napaisen moottorin vaihtaminen 25 watin EC-moottoriin säästää 50W per yksikkö .
- Sähkön hinta: Täysi sähkön hinta per kWh, sisältäen energiamaksut, kysyntämaksut ja verot. Kaupalliset sähkökustannukset vaihtelevat monissa maissa 0,10–0,30 dollaria kWh:lta .
- EC moottori premium cost: EC-moottorin lisäkustannukset perinteiseen moottoriin verrattuna, mukaan lukien asennustyökustannuserot.
Esimerkkilaskelma supermarketin höyrystimen tuulettimen vaihdosta:
- Vanhan moottorin virrankulutus: 75W (varjostettu napainen AC-moottori)
- EC moottori power consumption: 22W
- Virransäästö: 53W per tuuletin
- Vuotuinen energiansäästö: 53 W × 8 760 tuntia = 464 kWh tuuletinta kohden vuodessa
- Vuotuinen kustannussäästö 0,18 dollaria kWh:lta: 83,50 dollaria tuuletinta kohden vuodessa
- EC moottori plus installation premium over conventional motor: 120 dollaria per tuuletin
- Yksinkertainen takaisinmaksuaika: 120 $ ÷ 83,50 $ = 1,44 vuotta (noin 17 kuukautta)
Tämä laskelma ei sisällä eliminoitujen harjojen vaihtotyö- ja osien kustannuksia, jäähdytysjärjestelmän pienempää jäähdytyskuormitusta moottorin alhaisemmasta lämmönpoistosta (toissijainen energiansäästö) eikä hyötyalennuksia tehokkaan moottorin asennuksesta. Näiden tekijöiden sisällyttäminen tyypillisesti lyhentää tosiasiallista takaisinmaksuaikaa entisestään 12-18 kuukautta jatkuvatoimisille jäähdytyssovelluksille.
Usein kysyttyjä kysymyksiä EC-moottoreista
1. Mikä on EC-moottori ja mitä EC tarkoittaa?
Mikä on an EC motor ? EC on lyhenne sanoista Electronically Commutated. EC-moottori on harjaton kestomagneettimoottori, jonka kommutoinnin (virran vaihtaminen käämien läpi jatkuvan pyörimisen ylläpitämiseksi) suorittaa integroitu puolijohdeelektroniikka tavanomaisissa tasavirtamoottoreissa käytetyn fyysisen hiiliharjan ja kommutaattorimekanismin sijaan. EC-moottorit hyväksyvät tavallisen AC-verkkovirran ja sisältävät sisäänrakennetun tasasuuntaajan ja invertterin, joka muuntaa tämän ohjatuiksi tasavirtapulsseiksi, joita tarvitaan kestomagneettiroottorin ohjaamiseen. Niillä saavutetaan tehokkuutta 85-95 % , vastaa IE4- tai IE5-tehokkuusluokkaa ja ylittää huomattavasti perinteiset harjatut DC- tai AC-oikosulkumoottorit.
2. Miten EC-moottorit toimivat perustasolla?
Kuinka EC-moottorit toimivat yksinkertaisin termein? Vaihtovirta tulee moottoriin ja muunnetaan tasavirraksi sisäänrakennetun tasasuuntaajan ja tasoituskondensaattorin avulla. DC-väylän teho katkaistaan sitten kuudella elektronisella kytkimellä (MOSFET) tietyssä kytkentäjärjestyksessä, joka luo pyörivän magneettikentän staattorin käämeissä. Kestomagneettiroottori seuraa tätä pyörivää kenttää tuottaen mekaanisen pyörimisen. Staattoriin asennetut Hall-anturit havaitsevat roottorin kulma-asennon joka hetki ja ilmoittavat ohjausmikrokontrollerille, minkä kytkinparin tulee olla päällä, varmistaen, että virta on aina oikealla käämityksellä tuottaakseen maksimivääntömomentin haluttuun suuntaan. Nopeutta ohjataan vaihtelemalla kytkinten PWM-käyttöjaksoa.
3. Mitä eroa on DC- ja EC-puhallinmoottoreilla?
Ydin ero DC- ja EC-puhallinmoottoreiden välillä on kommutointimenetelmä ja roottorin rakenne. Perinteisessä tasavirtamoottorissa on kuparikäämit roottorissa, ja se käyttää kommutaattorirenkaassa liukuvia fyysisiä hiiliharjoja virran kytkemiseksi oikeisiin roottorin keloihin moottorin pyöriessä. EC-moottorissa on kestomagneetit roottorissa (ei roottorin käämityksiä), ja se käyttää elektronisia kytkimiä virran kommutointiin kiinteässä staattorin käämeissä. EC-moottorin harjaton rakenne eliminoi harjojen kulumisen (ei huoltoa), harjan kosketusvastushäviöitä (parempi hyötysuhde 87–95 % vs. 70–82 %), hiilen pölyn muodostumisen ja kommutaatiokaaren. EC-moottoreissa on myös sisäänrakennettu nopeudensäätö, joka hyväksyy standardinmukaiset 0–10 V tai 4–20 mA ohjaussignaalit, kun taas harjatut tasavirtamoottorit vaativat erillisen ulkoisen nopeudensäätölaitteiston.
4. Ovatko EC-moottorit samoja kuin BLDC-moottorit?
Kyllä. EC-moottorit ja BLDC (Brushless DC) -moottorit ovat samaa tekniikkaa, jota kuvataan eri termeillä. Molemmat ovat kestomagneettimoottoreita elektronisella kommutaatiolla ja ilman harjoja. BLDC on yleisempi termi Pohjois-Amerikan elektroniikka- ja autotekniikan yhteyksissä, kun taas EC-moottori on suosituin termi eurooppalaisissa LVI- ja kaupallisissa jäähdytyspuhallinsovelluksissa, erityisesti suurten eurooppalaisten valmistajien käyttämänä. Keskeinen käytännön ero näillä nimillä myytävissä tuotteissa on se, että kaupalliseen LVI-käyttöön myydyt EC-moottorit sisältävät tyypillisesti vaihtovirtasyötön tasasuuntauksen integroidussa elektroniikassa ja hyväksyvät 0–10 V tai 4–20 mA ohjaussignaaleja, kun taas BLDC-moottorit viittaavat joissain yhteyksissä moottoreihin, jotka vaativat erillisen tasavirtalähteen.
5. Minkä hyötysuhdetason EC-moottorit saavuttavat verrattuna tavallisiin AC-moottoreihin?
EC moottoris typically achieve motor-only efficiencies of 87-95 % koko nimellisnopeusalueella, mikä vastaa IEC 60034 -luokituksen mukaista tehokkuusluokkaa IE4 (Super Premium) tai IE5 (Ultra Premium). Tavalliset yksivaiheiset AC-oikosulkumoottorit (varjostettu napa, kondensaattorikäyttöinen) saavuttavat 25-65 % pienillä tehoalueilla, jotka ovat yleisiä puhallinsovelluksissa. Jopa IE2- tai IE3-luokan kolmivaiheiset AC-oikosulkumoottorit saavuttavat yleensä vain 75-90 % täydellä kuormituksella, jolloin hyötysuhde pienenee huomattavasti osakuorman nopeuksilla. EC-moottoreiden hyötysuhde on suurin osakuormakäytössä, jossa useimmat puhaltimet toimivat suurimman osan käyttötunnistaan.
6. Miten EC-moottorin nopeutta ohjataan?
EC-moottorin nopeutta ohjataan muuttamalla sisäisten invertterikytkimien PWM-käyttöjaksoa, joka muuttaa moottorin käämiin syötettyä keskimääräistä jännitettä. This duty cycle is set by the motor's internal microcontroller in response to the external control signal. EC-puhallinmoottorit hyväksyvät yleensä: a 0 - 10 V analoginen jännitesignaali (yleisin LVI:lle), a 4 - 20 mA virtasilmukkasignaali (teollisiin sovelluksiin ja pitkiin kaapelinkulkuihin), a PWM-käyttöjaksosignaali (auto- ja elektroniikkasovelluksiin) tai a Modbus digitaalinen viestintäsignaali (BMS-integroiduille järjestelmille). Erillistä taajuusmuuttajaa tai moottoriohjainta ei tarvita, koska nopeudensäätöelektroniikka on täysin integroitu moottorin koteloon.
7. Kuinka kauan EC-moottorit kestävät verrattuna perinteisiin tasavirtamoottoreihin?
EC moottoris have published MTBF values of 40 000 - yli 100 000 tuntia from leading manufacturers, representing 4.5 to 11 years of continuous operation. Perinteiset harjatut tasavirtapuhallinmoottorit vaativat harjan vaihtoa joka kerta 1000-5000 tuntia and commutator servicing periodically, with overall service life limited by the cumulative wear on these components. Jatkuvassa käytössä olevissa sovelluksissa, kuten kaupallisessa jäähdytyksessä, EC-moottori voi toimia 10 vuotta tai enemmän ilman muuta huoltoa kuin laakerien voitelu, kun taas vastaava harjattu tasavirtamoottori vaatisi harjan vaihdon 8-20 kertaa saman ajanjakson aikana.
8. Tarvitsevatko EC-moottorit erillisen taajuusmuuttajan (VFD)?
No. An EC motor is a fully self-contained variable-speed motor with all drive electronics integrated into the motor housing. Se liitetään suoraan verkkovirtalähteeseen (yksivaiheinen 230 V tai kolmivaiheinen 380 - 480 V mallista riippuen) ja ohjaussignaalilähteeseen (BMS, termostaatti, säädin). Ulkoista VFD:tä, moottorin käynnistintä tai nopeussäädintä ei tarvita. Tämä integrointi on yksi EC-moottoreiden tärkeimmistä käytännön eduista verrattuna AC-oikosulkumoottoreihin, jotka vaativat erillisen (ja usein kalliin) taajuusmuuttajan käyttökaapin muuttuvanopeuksiseen käyttöön. EC-moottorin integrointi yksinkertaistaa sähköpaneelin suunnittelua, alentaa asennuskustannuksia ja eliminoi yhden mahdollisen vikakohdan järjestelmästä.
9. What are the main applications where EC motors are used?
EC-moottoreiden tärkeimmät sovellusalueet ovat: kaupalliset LVI-fan coil-yksiköt, säädettävän ilmamäärän ilmankäsittelyyksiköt ja split-system-ilmastointipuhaltimet; supermarket ja kaupallinen jäähdytys höyrystin ja lauhdutin tuulettimet; tietokeskusten ja palvelinhuoneiden tuulettimet; asuntojen lämpöpumppu ja LVI-järjestelmän tuulettimet; teollisuuden prosessin ilmanvaihto- ja poistopuhaltimet; asuntojen liesituulettimet ja tuulettimet; lääketieteellisten laitteiden tuulettimet; ja autojen lisäjäähdytystuulettimet. Kaikissa näissä sovelluksissa EC-moottorin yhdistelmä korkeaa hyötysuhdetta vaihtelevilla nopeuksilla, vähän huoltoa, kompaktia integrointia ja vakioohjausliitäntöjä tekee siitä suositellun tekniikan sekä perinteisiin harjattuihin DC-moottoreihin että tavallisiin AC-oikosulkumoottoreihin verrattuna.
10. Mitkä ovat EC-moottoreiden rajoitukset?
EC moottoris have three main limitations compared to conventional alternatives. First, korkeammat alkuperäiset ostokustannukset : EC-moottori yleensä maksaa 1,5-3 kertaa enemmän kuin vastaava perinteinen AC- tai DC-moottori ostohetkellä, vaikka se saadaan talteen energiansäästön ja moottorin käyttöiän aikana lyhennetyn huollon ansiosta. Toiseksi, elektroninen herkkyys : integroitu käyttöelektroniikka on herkkä virransyötön häiriöille, mukaan lukien jännitepiikit, runsaat harmoniset virtalähteet ja ylijännitetapahtumat. Proper surge protection and stable power supply quality are important for EC motor longevity. Kolmas, korjauksen monimutkaisuus : toisin kuin perinteiset moottorit, joissa teknikko voi vaihtaa harjat ja laakerit kentällä, viallinen EC-moottorin käyttökortti vaatii elektroniikan erikoisosaamista tai tehdaspalautuksen korjausta varten. In practice, most failed EC motors are replaced as a complete unit rather than repaired.
 Valmiina mukautettaviksi
Moottorituotteesi?
Olemme ammattimaisia moottorivalmistajia, jotka toimittavat tehokasta, vakaata ja tehokasta tehoa ydintä kaikille teollisuudenaloille tarkan käsityötaidon ja innovaatioiden avulla.
Ota yhteyttä
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Yrityksen osoite
Tekijänoikeus © by Shengzhou Jiangxin Motor Technology Co., Ltd. Kaikki oikeudet pidätetään.
Teollisuuden tuuletinmoottorien tukkumyyntivalmistajat