No. 8, Duxiu San Road, Ganlin Town, Shengzhou City, Shaoxing City, Zhejiangin maakunta, Kiina
Uutisluokka
Tuoteluokka
Kuinka suunnitella BLDC-moottori: Täydellinen vaiheittainen suunnitteluopas vuodelle 2026
Harjattoman tasavirtamoottorin (BLDC) suunnittelu on systemaattinen suunnitteluprosessi, joka alkaa kuormitusmäärityksestä, ei magneetin arvosta tai käämien määrästä. Määritä tiedot oikein, ja jokaisesta seuraavasta vaiheesta tulee strukturoitu kompromissi; Käsitä se väärin, eikä mikään magneettinen tai elektroninen hienosäätö korjaa menetettyä kehitysaikaa. Shengzhou Jiangxin Motor Technologyn, ammattimaisen moottorivalmistajan, jonka tuotanto on Zhejiangin Shengzhoussa, kokemuksen mukaan useimmat epäonnistuneet BLDC-projektit juontavat juurensa epätäydelliseen spesifikaatioon, määrittelemättömään ympäristörajoitteeseen tai tehokkuustavoitteeseen, jota ei voida saavuttaa valitun piirin sisällä. Tässä artikkelissa esitellään kolmivaiheisen BLDC-moottorin täydellinen suunnittelumenettely: vaatimusten määrittely, topologian valinta, magneettipiirin suunnittelu, käämien laskeminen, kommutointielektroniikan määrittäminen, lämmön hallinta, prototyyppien validointi ja valmistukseen valmistautuminen. Tavoitteena on antaa suunnitteluinsinööreille ja teknisille hankintatiimeille käytännöllinen viitekehys, jota he voivat soveltaa ennen ensimmäisen magneetin tilaamista.
Ymmärrä BLDC-moottori ennen kuin suunnittelet sellaisen
BLDC-moottori on kestomagneettisynkroninen kone, jota käyttää elektroninen invertteri. Roottorissa on kestomagneetit, staattorissa kolmivaiheinen käämitys ja säädin luo jatkuvasti staattorikenttää roottorin eteen, jolloin vääntömomentti syntyy ilman mekaanista kosketusta. Koska harjatun tasavirtamoottorin kommutaattori ja harjat korvataan elektronisella kytkimellä, harjahäviöitä, hiilipölyä tai kipinöintiä ei esiinny. Suunnittelijalle tämä muuttaa koko optimointitilan: tehokkuus paranee 10-20 prosenttiyksikköä vertailukelpoisella teholla, käyttöikää säätelevät laakerit ja eristys harjojen kulumisen sijaan ja moottorin käyttäytymistä voidaan säätää muuttamalla ohjausalgoritmia ja geometriaa.
Suunnittelukäytäntöä hallitsee kaksi kommutointiperhettä. Kuusivaiheinen puolisuunnikkaan kommutointi jännittää kaksi moottorin vaihetta kerrallaan ja kytkee sähköisesti jännitteisen sarjan 60 sähköasteen välein. Se on yksinkertainen, edullinen ja täysin sopiva kiinteänopeuksisille tai kevyesti säädetyille puhaltimille, kompressoreille ja pumpuille. Sinimuotoinen kommutointi, joka yleensä toteutetaan kenttäsuuntautuneena ohjauksena, soveltaa ajallisesti vaihtelevia virtoja siniprofiililla kaikkiin kolmeen vaiheeseen. Se tuottaa tasaisemman vääntömomentin, vähemmän akustista melua ja paremman osakuormituksen hyötysuhteen, minkä vuoksi käytännössä kaikki EC-puhallinmoottorit ja nykyaikaiset ilmajäähdytinmoottorit käyttävät sinimuotoista ohjausta. Ilmaus "EC-moottori" tarkoittaa yksinkertaisesti harjatonta tasavirtamoottoria, jonka elektroniikka on integroitu moottorin koteloon; kuulet termejä "BLDC" ja "EC" käytettynä vaihtokelpoisina, mutta ero on pikemminkin painotus kuin laitteisto.
| Moottoritekniikka | Kommutointi | Suhteellinen tehokkuus | Huolto | Hallitse monimutkaisuutta | Tyypillinen sovellus |
|---|---|---|---|---|---|
| Harjattu DC | Mekaaniset harjat | Keskikokoinen | Harjan vaihto | Hyvin yksinkertainen | Sähkötyökalut, käynnistysmoottorit |
| AC induktio | Verkkovirran taajuuden lipsahdus | Keskikokoinen-low at partial load | Matala | Yksinkertainen kiinteälle nopeudelle | Pumput, tuulettimet, kompressorit |
| BLDC / EC | Elektroninen invertteri | Korkea koko kuormitusalueella | Erittäin matala | Vaatii ohjaimen | Puhallinmoottorit, ilmanjäähdyttimet, EV-apulaitteet, tarkkuuskäytöt |
Tällä vertailulla on merkitystä, koska BLDC-moottorissa käytetty ohjauselektroniikka ei ole jälkipultattu lisävaruste. Ne määrittelevät käämin eristykseen kohdistuvan jännitteen, kuparia lämmittävän virran aaltomuodon, kuorman saavuttavan vääntömomentin aaltoilun ja vikatilat, jotka moottorin täytyy kestää. Tästä syystä moottorin ja taajuusmuuttajan suunnittelua on kehitettävä yhdessä. Kuusivaiheiseen toimintaan optimoidulla moottorilla on puolisuunnikkaan muotoinen taka-EMF-muoto; kenttäsuuntautuneeseen ohjaukseen tarkoitetulla moottorilla tulee olla sinimuotoinen taka-EMF-muoto, joka muodostuu magneetin kaaren leveydestä ja magnetointikuviosta. Yritetään pakottaa yksi käämirakenne palvelemaan molempia strategioita johtaa meluun, tärinään tai tarpeettomaan tehohäviöön.
Määritä suunnitteluvaatimukset ja tekniset tiedot
Ensimmäinen suunnittelutulos ei ole kolmiulotteinen malli; se on kirjallinen määritys. Täydellinen spesifikaatio kiinnittää käyttöikkunan riittävän tiukasti, jotta moottorinvalmistaja voi esittää toteutettavuustutkimuksen, ehdottaa ura- ja napayhdistelmää sekä arvioida kustannuksia esittämättä asiakkaalta yhdeksää tarkentavaa kysymystä. Jiangxin Motorissa tehdyissä teknisissä arvioinneissa nopeimmin etenevät projektit, jotka saapuvat lyhyellä mutta täydellisellä spesifikaatiolomakkeella: nimellisjännite, nopeusalue, vääntömomentti, käyttösuhde, verhokäyrä, ympäristön lämpötila, melun tavoite ja tavoitetehokkuus.
- Nimellisjännite ja toleranssi: akkujärjestelmällä on laaja alue (esimerkiksi 10,5 V - 13,8 V nimellisjännitteelle 12 V), kun taas tasasuuntaisella verkkovirralla on kapeampi kaista; käämin ja ohjaimen on säilytettävä yläraja.
- Nimellislähtöteho tai jatkuva vääntömomentti ja nopeus: Ilmoita, kumpi on kiinteä suunnittelupisteessä, koska teholla mitattu puhallin käyttäytyy täysin eri tavalla kuin vääntömomentilla mitoitettu kuljetin.
- Nopeusalue: puhallin saattaa tarvita 30–100 %:n nopeudensäädön, mikä muuttaa minimitakaisin-EMF:n, jonka anturiton säädin voi mitata.
- Käyttösuhde: jatkuva käyttö (S1) on puhaltimien oletusarvo; toimilaite tai kahvimylly voi olla ajoittainen (S2 tai S3) ja kestää paljon korkeampaa virrantiheyttä.
- Mekaaninen kuoren ja akselin liitäntä: suurin halkaisija, pinon pituus, akselin jatke, puristussovitus tai kiilaura ja asennusreiän kuvio.
- Ympäristö: lämpötila, kosteus, pöly ja syövyttävä kaasu; karjatalon tuuletinmoottorissa on ammoniakkia ja toistuvia pesuja, kun taas haihtuva ilmanjäähdytin kohtaa korkean kosteuden ja kondenssiveden.
- Akustisen melun raja dB(A) yhdellä metrillä mitattuna todellisesta kanavasta tai kotelosta.
- Tehokkuustavoite nimellispisteessä ja vaihtuvanopeuksisten tuotteiden edustavissa osakuormituspisteissä.
- Odotettu käyttöikä ja luotettavuus, ilmaistaan yleensä käyttötunteina (10 000 h, 20 000 h) tai käynnistysten lukumääränä.
- Sovellettavat standardit: tuoteturvallisuus, EMC, eristysluokka ja asiakkaan sisäiset hyväksymiskriteerit.
| Parametri | Tavoitearvo | Suunnitteluhuomautus |
|---|---|---|
| Nimellisjännite | 220 V AC tasasuunnattu, noin 310 V DC | Väylän jännite ohjaa käännösten määrää |
| Nimellislähtöteho | 150 W | Aerodynaamisesti nimetyllä nopeudella |
| Nimellisnopeus | 1 350 r/min | Säädettävä välillä 400-1400 r/min |
| Jatkuva vääntömomentti | 1,0 Nm | Vastaa 150 W nopeudella 1 350 r/min |
| Huippuvääntömomentti | 1,5 N·m 10 sekunnin ajan | Ristikkodippiin ja pysähdysten palautumiseen |
| Tehokkuus | 82 % vähintään nimellispisteessä | Mitattu moottori plus ohjain |
| Eristysluokka | Luokka B, 130 °C | Ympäristön lämpötila 40 °C, nousu 90 K |
| Melu | Enintään 55 dB(A) 1 metrin etäisyydellä | Vapaailmakanavassa |
| Suojausluokka | IP44 | Tippuva vesi ja hiukkaset |
Kuorman tyyppi määrää pääasiassa vääntömomentin verhokäyrän. Keskipakotuuletin noudattaa affiniteettilakeja: virtaus on verrannollinen nopeuteen, paineen nopeuden neliö ja akselin teho nopeuden kuutioon. Siksi moottorin vääntömomentin tarve kasvaa nopeuden neliön mukana. Puolella nopeudella puhallin tarvitsee vain noin neljänneksen nimellisvääntömomentistaan; suurella nopeudella kuormitusmomentti on maksimissaan. Sitä vastoin syöttöpumppu tai kuljetin vaatii tasaisen vääntömomentin koko nopeusalueella, joten moottori on suunniteltava suurelle virralle alhaisella nopeudella. Tämä yksittäinen ero muuttaa lämpösuunnittelua, magneetin tilavuutta ja ohjausstrategiaa.
Kirjoita spesifikaatio ennen ensimmäistä CAD-tiedostoa ja lukitse se allekirjoituksella. Jiangxin Motor -tuotekehitysprosessissa jokainen BLDC-näytetilaus tarkistetaan spesifikaatiolomakkeen perusteella ennen käämitysaikataulun julkaisemista. Jos jokin parametri, kuten ympäristön lämpötila, puuttuu, näyte rakennetaan mielivaltaisten oletusten pohjalta ja pätevyystesti epäonnistuu myöhemmin.
Valitse moottorin topologia
Ensimmäinen arkkitehtoninen päätös tehdään sisäroottorin ja ulkoroottorin välillä. Johtopäätös vuosikymmeniä kestäneestä laitemoottorikehityksestä on selvä: suorakäyttöisille tuulettimille, ilmanjäähdyttimille ja puhaltimille ulkoroottorinen BLDC-moottori on lähes aina parempi valinta. Akseleilla kytketyille kuormille, jotka pyörivät suurella nopeudella tai vaativat pienen roottorin hitauden, sisäroottorimoottori on edelleen oikea valinta.
Ulkoroottorimoottorin staattori on keskellä ja kestomagneetit on liitetty tai asennettu kuppimaisen roottorin sisäpuolelle, joka pyörii staattorin ympärillä. Kuppia voidaan pidentää aksiaalisesti tuulettimen siiven kantamiseksi suoraan, jolloin hihnat, hihnapyörät ja vaihdelaatikot poistetaan. Suurempi roottorin halkaisija lisää vipuvartta, johon sähkömagneettinen leikkausjännitys vaikuttaa, joten tietty vääntömomentti saavutetaan pienemmällä magneettitilavuudella ja pienemmällä magneettikuormalla. Koska pyörivä massa on ulkopuolella, moottori käyttäytyy luonnollisesti kuin vauhtipyörä, joka tasoittaa tuulettimen kuormituksen vääntömomenttipulsaatioita sen sijaan, että se vahvistaisi niitä.
- Ulkoisen roottorin etu: suorakäyttöinen tuulettimen napaintegrointi, suuri vääntömomenttitiheys alhaisella nopeudella, lyhyt aksiaalinen pituus ja roottorin pinnan luonnollinen ilmaa liikkuva toiminta.
- Ulkoisen roottorin rajoitus: suurempi hitausmomentti, vähemmän kätevä staattorin jäähdytys akselin kautta ja monimutkaisempi tasapainotusmenettely suurille halkaisimille.
- Sisäroottorin etu: pieni roottorin hitaus, helppo kytkentä karaan tai hihnaan ja yksinkertaisempi tiivistys pienen akselin ympärillä.
- Sisäroottorin rajoitus: tarvitsee vaihteiston tai hihnan pieninopeuksisille puhallinkuormituksille ja pidemmän aksiaalipaketin samaa vääntömomenttia varten.
Kun topologia on kiinteä, ura- ja napayhdistelmä on toiseksi perustavanlaatuisin valinta. Pienissä ulkoroottorisissa BLDC-moottoreissa hallitsevat kolmivaiheiset staattorit, joissa on tiivistetyt käämit: jokaisessa staattorin hampaassa on yksi käämi, napojen välissä ei ole käämien ylityksiä ja kelat voidaan käämittää keloihin automaattisilla koneilla. Kaksi yleisimmin käytettyä yhdistelmää ovat 12 uraa, joissa on 10 roottorinapaa (12S10P) ja 12 uraa, joissa on 14 roottorinapa (12S14P). Molemmat tuottavat harmonisen runsaan aaltomuodon, joka sopii hyvin kuusivaiheiseen tai kenttäsuuntautuneeseen ohjaukseen, ja molemmat antavat korkean pienimmän yhteisen kerrannaisen rakojen ja napojen välillä, mikä katkaisee hammastusmomentin useisiin pieniin tapahtumiin yhden suuren tapahtuman sijaan. 9-paikkaista, 6-napaista yhdistelmää käytetään toisinaan hyvin pienissä moottoreissa, koska se tarvitsee vähemmän kuparia, mutta sillä on suurempi epätasapainoinen magneettinen veto ja se on vähemmän anteeksiantava valmistuksen epäsymmetriaa kohtaan.
Valitse faneille napaluku, joka pitää sähkötaajuuden mukavalla alueella. Nopeudella 1 400 r/min 10-napaisen moottorin sähkötaajuus on noin 117 Hz; 14-napainen moottori noin 163 Hz. Korkeampi sähkötaajuus tarkoittaa enemmän ydinhäviöitä staattorin laminoinnissa ja enemmän kytkentätapahtumia kierrosta kohden ohjaimessa, joten erittäin korkeita napalukuja tulee välttää nopeissa malleissa. Toisaalta liian vähän napoja pakottaa paksumman takaraudan kuljettamaan roottorivuon.
Esimerkki ulkoroottorisesta lähestymistavasta tuotantomittakaavassa on Jiangxinin ulkoroottorinen BLDC-ilmajäähdyttimen moottorilinja. 149 mm:n runkokoko on rakennettu 12-uraiseksi staattoriksi, jossa on kuppimainen roottori, joka on suunniteltu sopimaan haihtumisjäähdyttimen juoksupyörään, ja se on saatavana tehoportaina 600 W - 850 W 220 V:lla.
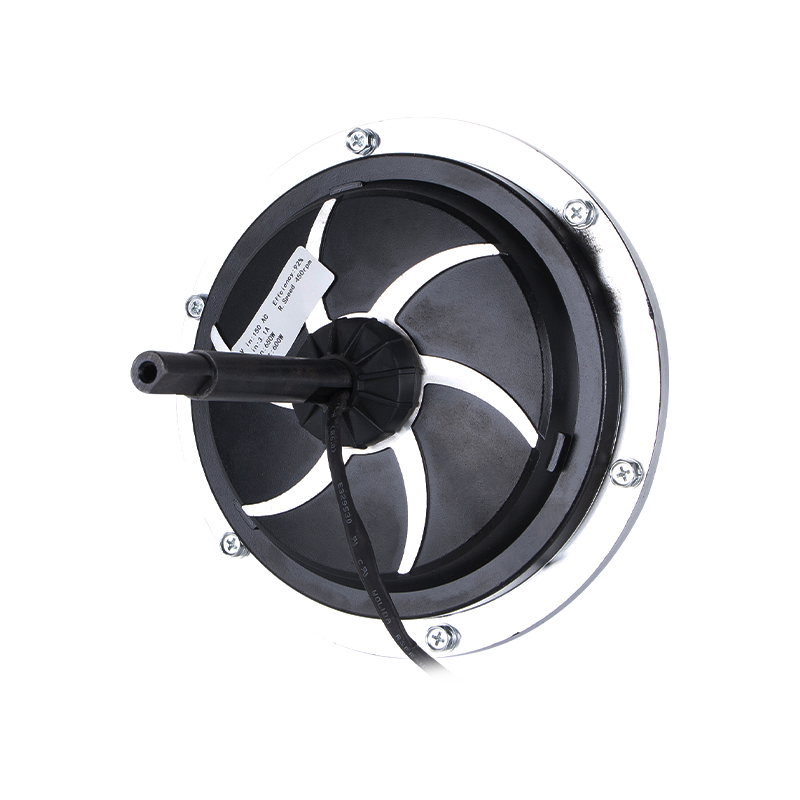 Jiangxin DC149 220V 850W ulkoisen roottorin BLDC ilmanjäähdyttimen moottori Tämä tuotantolaajuinen ulkoroottorimoottori käyttää haihtumisjäähdyttimen juoksupyöriä suoraan tarjoten jopa 850 W tehoa 220 V:lla korkealla hyötysuhteella ja pitkällä käyttöiällä, mikä vastaa aiempaa keskustelua magneettipiirien suorituskyvystä suurissa ilmaa liikkuvissa sovelluksissa. Näytä tuote →
Suunnittele magneettipiiri
Kun topologia on kiinteä, magneettipiiri määrittää vääntömomentin ja hyötysuhdepotentiaalin. Vallitsevia valintoja ovat magneettilaatu, magneetin napakaari ja paksuus, ilmaraon pituus, staattorin laminointiaste ja vuopolun geometria.
Valitse magneettiluokka
Sintrattu neodyymi-rauta-boori (NdFeB) on useimpien hyötykäyttöisten BLDC-moottoreiden standardi, koska sen maksimienergiatuote, noin 35 MGOe:stä (N35) yli 50 MGOe:hen (N52), voi tuottaa 0,8–1,1 T ilmavälin tiheyden kompaktissa staattorissa. Magneetin lämpötilaluokituksen on vastattava pahimman tapauksen käämin lämpötilaa: standardi N-laadut sietävät noin 80 °C, kun taas H-, SH- ja UH-luokat laajentavat toiminta-alueen 120 °C:een, 150 °C:seen ja 180 °C:seen. Ferriittimagneetit ovat paljon halvempia, mutta niiden energiatuote on suuruusluokkaa pienempi; niitä käytetään vain, kun kustannuspaine on äärimmäinen, ympäristön lämpötila on korkea tai moottorin halkaisijaa ei ole rajoitettu.
Aseta ilmarako ja napakaari
Ilmavälin vuotiheys valitaan pääasiassa kustannusten ja tehokkuuden perusteella. Pienessä tuulettimessa BLDC kohtuullinen tavoite on 0,6 - 0,85 T ilmavälissä. Itse ilmarako vaihtelee 0,3 mm:stä 60 mm:n moottorissa 0,8 mm:iin 200 mm:n moottorissa; suurempi ilmaväli vähentää roottorin ja staattorin kosketuksen riskiä tuotannossa ja alentaa hammastusmomenttia, mutta se pakottaa enemmän magneettimateriaalia muodostamaan saman vuontiheyden. Magneettikaarin leveys säätelee taka-EMF-aallon muotoa. Noin 120 sähköasteen napakaari tuottaa puolisuunnikkaan taka-EMF:n, joka sopii kuusivaiheiseen kommutaatioon; 150-170 asteen napakaaret asteittaisella magnetoinnilla tuottavat lähes sinimuotoisen taka-EMF:n, joka sopii kenttäsuuntautuneeseen ohjaukseen.
Minimoi hammastusmomentti
Hammastusmomentti on näkyvin haitta puhaltimen hidaskäyntisessä toiminnassa. Magneettien mieluummin kohdistetaan staattorin hampaisiin, ja se aiheuttaa tärinää, akustista kohinaa ja nopeuspulsaatioita alhaisilla kierrosluvuilla. Kolme vastatoimea on käytännöllinen massatuotannossa. Valitse ensin korttipaikan ja napojen yhdistelmä, jossa on korkea pienin yhteinen kerrannainen, kuten 12S10P tai 12S14P. Toiseksi magnetoi magneetit vinosti tai käytä vinossa olevia staattorilaminaatioita. Kolmanneksi, suunnittele napakaari hieman suuremmaksi tai pienemmäksi kuin raon jakovälien kokonaisluku. Jokainen vastatoimi lisää pieniä valmistuskustannuksia, joten paras suunnittelu käyttää ura- ja napayhdistelmää ratkaisemaan suurimman osan ongelmasta ja lisää vinoutta vain silloin, kun melukohde on vakava.
Tässä vaiheessa elementtianalyysi on vakio. Poikkileikkauksen kaksiulotteinen magnetostaattinen simulaatio antaa vuontiheyskartan, takaisin-EMF-aaltomuodon ja kovettumismomentin arvon. Suunnittelijan tulee myös laskea teoreettinen maksimivääntömomentti roottorin tilavuudesta: pienelle ilmajäähdytteiselle BLDC:lle sähkömagneettinen leikkausjännitys, joka edustaa vääntömomenttia roottorin pinta-alayksikköä kohti, on 10-30 kN/m². Jos tavoitemomentti vaatii leikkausjännitystä tämän alueen ulkopuolella, moottori tarvitsee enemmän magneettimateriaalia, paremman jäähdytyksen tai suuremman rungon.
Suunnittele staattori ja käämitys
Käämityksestä tulee kupari ja eristys. Staattorin sydän on rakennettu suuntaamattomista sähköteräslaminaatioista, joiden paksuus on 0,35 - 0,5 mm. Laajuudet, kuten 50JN470 tai 50JN600, ovat tyypillisiä laitemoottoreille; ohuempi 0,35 mm teräs vähentää rautahävikkiä korkealla sähkötaajuudella, mutta maksaa enemmän leimaamisessa ja pinoamisessa. Laminointipinnoitteiden on kestettävä käämityshartsin kovettumislämpötilaa; standardi C5-eristyspinnoite riittää 200 °C:een lyhyiksi väliajoiksi.
Kierrosluku on tärkein yksittäinen käämiparametri. Se asettaa jännitevakion, eli kuinka paljon takaisin-EMF:ää moottori tuottaa tietyllä nopeudella. Suuri määrä kierroksia tuottaa korkean jännitevakion, joka on hyvä vääntömomentille alhaisella nopeudella, mutta rajoittaa maksiminopeutta, koska taka-EMF lähestyy väylän jännitettä. Pieni kierrosluku tuottaa alhaisen jännitevakion, mikä mahdollistaa suuren nopeuden, mutta pakottaa suuren virran tietylle vääntömomentille ja tuottaa suuren häviön.
Ensimmäisen kertaluvun arviota varten aseta linja-linjan takaisin-EMF-huippu jatkuvassa toimintapisteessä noin 80–90 prosenttiin tasavirtaväylän jännitteestä, kun käytät kuusivaiheista kommutointia, jättäen jäljelle jäävän jännitteen käämivastuksen pudotukseen ja invertterin pudotukseen. Sinimuotoisessa kenttäsuuntautuneessa ohjauksessa suhde riippuu modulaation syvyydestä, mutta sama periaate pätee: takaisin-EMF:n ja resistiivisen pudotuksen enimmäisnopeudella on pysyttävä invertterin lineaarisen lähtöalueen alapuolella. Käytännössä BLDC-suunnittelijat laskevat elementtimallista takaisin-EMF-vakion, rakentavat prototyypin, pyörittävät sitä tunnetulla nopeudella ja mittaavat jännitteen; kierrosluku skaalataan sitten käänteisesti halkaisijasuhteen neliöön, jos kehystä on vaihdettava.
Johdinmitan valinta seuraa virrantiheyttä. Pidä luonnollisesti jäähdytetyssä puhallinmoottorissa jatkuvassa käytössä RMS-virrantiheys välillä 4-6 A/mm². Jos moottori on integroitu kanavaan, jossa ilmavirta kulkee kotelon yli, kuten haihdutusilmajäähdyttimeen tai EC-tuulettimeen, 6-8 A/mm² on käytännöllinen; jaksottainen käyttö sallii jopa 10 A/mm² lyhyitä aikoja. Esimerkiksi 150 W:n moottori 310 V:n väylällä, joka ottaa noin 0,7 A:n RMS-vaihevirran, tarvitsisi noin 0,17 mm² kuparia kierrosta kohti 4,5 A/mm² virrantiheydelle, joka on noin AWG 25. Säikeisiä tai rinnakkaisia johtoja käytetään, kun yksittäinen säie tulee liian jäykäksi tai liian paksuksi tuuliksi.
Tähti- ja kolmioliitännät toimivat eri tavalla. Tähti (wye) -liitäntä on vakiona kolmivaiheisissa BLDC-käämeissä: vaihejännite on pienempi, eristysjännitys pienempi ja kolmiokäämissä kiertävät kolmannen harmonisen virrat eliminoituvat. Delta-käämit ovat harvinaisia BLDC-puhallinmoottoreissa juuri siksi, että ne tuottavat kiertäviä harmonisia virtoja, jotka lisäävät häviötä ja lämpöä ilman vääntömomenttia. Ellei erityistä syytä ole, käämityksen tulee olla tähtikytketty kolmivaiheinen malli.
Kuparin täyttökerroin, kuparin poikkileikkauksen suhde raon kokonaispinta-alaan, vaikuttaa voimakkaasti tehokkuuteen. Satunnaisesti kierretyt tiivistetyt kelat saavuttavat 0,4 - 0,5; Puolatut kelat, joissa on valmiiksi muodostettu lanka, voivat olla 0,5 - 0,6. Suurempi täyttökerroin alentaa käämitysvastusta ja siten kuparihäviötä, mutta vaatii kovempaa lankaa ja kalliimpia käämityslaitteita. Suunnittelijan tulee tarkistaa, ovatko huipputäytön kustannukset tehokkuustavoitteen kannalta perusteltuja; jos tavoite on vaatimaton, yksinkertaisempi neulakäämitys 0,45 täyttöasteella voi olla riittävä.
Suunnittele roottori ja mekaaninen paketti
Roottori kantaa magneetteja ja välittää vääntömomentin akselille tai navalle. Ulkoroottorisessa moottorissa roottori on vedetty tai koneistettu teräskuppi, joka suorittaa kolme tehtävää: se muodostaa magneettisen paluutien, pitää magneetit ja se kantaa tuulettimen siiven tai kytkentärajapinnan. Teräksen paksuuden magneettiradalla, takaraudalla, on oltava riittävä johtamaan magneettivuo ilman kyllästymistä. 10-napaiselle roottorille, jonka halkaisija on noin 130 mm ja N35-magneetit, 4-6 mm:n takarauta pitää vuotiheyden noin 1,5 T:ssa, lähellä sähköteräksen kyllästysrajaa. Paksumpi selkärauta lisää painoa, hitautta ja materiaalikustannuksia.
Pinta-asennettavat magneetit on kiinnitetty roottorikupin sisäreikään rakenneliimalla. Puhallinsovelluksissa, joissa kärjen nopeus on kohtalainen, liiman pysyvyys on yleensä riittävä. Suuremmilla nopeuksilla ruostumattomasta teräksestä valmistettu kiinnitysholkki tai hiilikuitunauha vastustaa magneettien keskipakolaajenemista. Asennuksen jälkeinen magnetointi erityisessä valaisimessa on suositeltava massatuotantomenetelmä, koska sillä vältetään magnetoitujen komponenttien käsittely ja taataan magneettinen synkronointi.
Laakerijärjestely määrää käyttöiän, melun ja hinnan. Kuulalaakereita käytetään, kun aksiaalinen kuormitus tai odotettu käyttöikä ylittää sen, minkä holkkilaakerit voivat tarjota; ne selviävät myös korkeammista ympäristön lämpötiloista, koska ne vapauttavat lämpöä paremmin ulomman rodun läpi. Holkkilaakerit ovat houkuttelevia edullisissa puhallinmoottoreissa, joissa akseli on pystysuora tai aksiaalinen kuormitus on mitätön, mutta niiden käyttöikä lyhenee jyrkästi lämpötilan ja saastumisen myötä. Moottorille, joka on tarkoitettu käymään 20 000 tuntia ilmanjäähdyttimessä pölyisessä ympäristössä, määritä tiivistetty kuulalaakeri ja elinikäinen rasva.
Mekaaninen tasapaino on erityisen kriittinen halkaisijaltaan suurissa ulkoroottoreissa. Epätasapainoinen roottori tuottaa pyörimistaajuudella tärinää, joka välittyy puhaltimen siivelle ja siitä tulee kuuluvaa ääntä. Pienille tuuletinmoottoreille ISO 1940 -tasapainoluokka G6.3 on yleisesti hyväksytty; hiljaisille asuintuotteille määritetään luokka G2.5. Dynaaminen tasapainotus kahdessa tasossa on vakiotuotantotoiminto roottoreille, joiden leveys on yli 20 % halkaisijastaan.
Lopuksi akselin ja asennusliitännän on noudatettava varsinaista kokoonpanoprosessia. D-leikkauksella varustetut suorat akselit painetaan helposti tuulettimen napaan; akselit, joissa kiilaura keskittyy jännitykseen ja vaativat tiukan puhallinkytkentöihin. Asennuslaipat tulee suunnitella lopullisen laitteen kotelon reiän kuvion ympärille, koska mikä tahansa adapteri lisää aksiaalista pituutta ja kustannuksia. Suunnittelijan on määriteltävä akselin, roottorin kupin ja staattorin reiän väliset samankeskisyys- ja kohtisuorat toleranssit; Pienen puhallinmoottorin tyypillinen mittabudjetti on 0,02 mm:n säteittäinen akselin ja staattorin reiän välinen etäisyys ja 0,05 mm:n aksiaalinen pintapoisto.
Suunnittele kommutointi- ja käyttöelektroniikka
Mikään BLDC-moottori ei ole täydellinen ilman sen käyttöelektroniikkaa. Säädin suorittaa kommutoinnin, ohjaa nopeutta ja suojaa moottoria. Moottori ja säädin on suunniteltava yhtenä järjestelmänä, koska säädin asettaa jänniterasituksen, virran aaltomuodon ja turvarajat.
Valitse kommutointimalli
Edullisin kommutointimenetelmä on edelleen kuusivaiheinen lohkokommutointi Hall-antureilla. Kolme Hall-vaikutteista kytkinlaitetta on sijoitettu staattoriin tarkalleen 120 sähköasteen etäisyydellä; ne havaitsevat roottorin magneettiset navat ja laukaisevat kuusi invertterin kytkentätapahtumaa sähköjaksoa kohden. Hall-anturit yksinkertaistavat käynnistystä ja toimivat luotettavasti pysähdyksissä, mikä on tärkeää sovelluksille, joiden on käynnistettävä kuormitettuna. Kustannussakko on kolme anturia plus pieni magneettirengas, joka on mitätön materiaalien kokonaismäärässä, mutta lisää kokoonpanovaiheita.
Anturiton kuusivaiheinen kommutointi poistaa Hall-anturit ja arvioi roottorin asennon taka-EMF:n nollaristeyksistä. Moottori tarvitsee tällöin vain kolme johtoa ja ohjaimen, erittäin puhtaan tuotearkkitehtuurin tiivistetyille tai koteloituille moottoreille. Haittapuolena on, että back-EMF ei ole pysähdyksissä; ohjain käyttää kohdistuspulssia roottorin saattamiseksi tunnettuun asentoon ja käyttää sitten avoimen silmukan kiihdytysramppia, kunnes taka-EMF on mitattavissa. Anturiton ohjaus on vakiovalinta puhallinmoottoreille, jotka käynnistyvät aina kuormittamattomana.
Sovelluksiin, jotka vaativat erittäin alhaista melua ja nollanopeuksia aaltoilua, kenttäsuuntautunut ohjaus on paras ratkaisu. Kenttäsuuntautunut ohjaus säätelee staattorivirran ortogonaalisia komponentteja pitämään vaihevirrat sinimuotoisina roottorin kulmaan nähden. Se eliminoi kuusivaiheisen vääntömomentin pulsaation, vähentää akustista melua ja parantaa osakuormituksen tehokkuutta. Toteutuskustannukset ovat nopeampi mikrokontrolleri ja korkearesoluutioinen virrantunnistus vaihelinjoilla.
Rakenna invertteri ja suojaus
Invertterivaihe on kolmivaiheinen täyssilta. Moottoreille, joiden teho on enintään noin 1 kW verkkojännitteellä, MOSFETit ovat hallitseva kytkinlaite; Tämän lisäksi IGBT:istä tulee houkuttelevia. Kytkentätaajuuden tulee olla vähintään 16-20 kHz, äänialueen yläpuolella, jotta vältetään PWM-kantoaallon aiheuttama metallinen ulina. Keraaminen tai kalvokondensaattori tasavirtaväylän yli vaimentaa kytkentäaaltoitusta; elektrolyyttikondensaattori tarjoaa väylän pitoajan. Säätimen tulee valvoa tasavirtaväylän jännitettä, vaihevirtoja ja käämin lämpötilaa sekä ottaa käyttöön alijännitelukko, ylivirtalaukaisu ja ylilämpötilakatkaisu. Tuulettimissa, joissa on lukittu roottori, säätimen tulee havaita tila ja yrittää uudelleen lyhyen viiveen jälkeen sen sijaan, että polttaisit käämiä.
Kaikki nämä toiminnot toimivat ohjauskortilla, josta tulee lopulta osa moottorin koteloa, mikä tarkoittaa, että säätimen lämpösuunnittelu kuuluu samaan budjettiin kuin moottorihäviöt. MOSFET-liitoksen ja kotelon ja kotelon ja ympäristön väliset lämpövastukset, piirilevyn kuparialue ja ilman liike ohjauskortin yli on kaikki tarkistettava testeillä. Yleinen virhe on suunnitella äärimmäisen tehokas moottori ja ohjain, joka haihduttaa omaa tehoaan 15 W pienessä suljetussa kotelossa; sitten yhdistetty järjestelmä ei läpäise lämpötilaa.
Jos et ole perehtynyt kommutointisekvensoinnin ja PWM-strategian yksityiskohtiin, lyhyt esittely BLDC-moottoriohjaimen toiminnasta on hyödyllinen ennen sitoutumista elektroniikkaarkkitehtuuriin; ohjaustapa vaikuttaa suoraan moottorin ominaisuuksiin.
Jiangxin EC -puhallinmoottorisarja on tuotantoesimerkki tästä integroidusta suunnittelusta: elektroninen ohjauskortti, kolmivaiheinen staattori ja roottori on pakattu yhden kotelon sisään, joten asiakas kytkee vain syöttöjännitteen ja vastaanottaa säädettävänopeuksisen moottorin valmiina ohjaustuloa varten.
 Jiangxin ECF-155-10 380V 2200W EC tuuletinmoottori Tehokas integroitu EC-puhallinmoottori, jossa on sisäänrakennettu suojaus ja laaja jännitetoleranssi, sopii LVI- ja teollisuusilmanvaihtoon. Sen pakattu muotoilu korostaa lämmönhallinnan ja luotettavuuden merkitystä säädettävänopeuksisissa puhallinjärjestelmissä. Näytä tuote →
Suunnittelu lämmönhallintaan
Lämmönhallinta, ei sähköinen suorituskyky, on syy, miksi useimmat BLDC-prototyypit tarvitsevat toisen iteroinnin. Käämityksen lämpötilaraja on kova rajoitus: eristysluokka asettaa suurimman sallitun kokonaislämpötilan, joka luokassa B on 130 °C, luokassa F 155 °C ja luokassa H 180 °C. Kun ympäristön lämpötila on 40 °C, luokan B moottori voi nousta 90 K käämityspisteessä. Jos ennustettu lämpötilan nousu lähestyy tätä rajaa, moottori on suunniteltava uudelleen pienemmällä häviötiheydellä sen sijaan, että sille annetaan vain suurempi ulkopuhallin.
Lämmöksi muunnettavissa olevia häviöitä ovat käämitysvastuksen kuparihäviö, staattorin laminointien rautahäviö, laakerien ja roottorin kitka- ja käämihäviö sekä säätimen kytkentä- ja johtavuushäviö. Matalalla nopeudella ja suurella vääntömomentilla kuparihäviö hallitsee; suurella nopeudella kevyellä kuormalla rautahäviö ja kytkentähäviö hallitsevat. Toiminta-alueen hyötysuhdekartta tulee laskea ja mitata suunnittelupisteistä, koska nimellispiste ei yksinään paljasta termistä pullonkaulaa osanopeudella.
Lämpö poistuu BLDC-moottorista johtamalla staattorin sydämen kautta koteloon ja konvektiolla ulkopinnoilta. Ulkoroottorisessa puhallinmoottorissa roottorikuppi siirtää ilmaa, joten luonnollinen konvektiokerroin roottorin pinnalla on huomattavasti suurempi kuin staattisessa kotelossa. Tämä luo suotuisan suunnittelusilmukan: mitä suurempi nopeus, sitä voimakkaampi jäähdytys, joka osittain kompensoi suuremmat rauta- ja kytkentähäviöt suurella nopeudella. Siitä huolimatta staattorikäämit on haudattu teräs- ja käämihartsikerroksen sisään, joten pullonkaula on lämpötilan pudotus kuparista koteloon. Hyvä lämpökosketus staattoripinon ja kotelon välillä on arvokkaampaa kuin paksu alumiininen jäähdytyslevy kannakkeessa; käytä korkean lämmönjohtavuuden hartsia tai kutistuvaa koteloa, kun budjetti sen sallii.
Laske lämpöpolku kvantitatiivisesti arvaamisen sijaan. Mittaa käämin lämpötila käämin päätykierroksiin upotetuilla termopareilla tai resistanssipohjaisella menetelmällä kartoittamalla lämpötilan nousu nimellispisteessä, ylikuormituspisteessä ja miniminopeuspisteessä, jossa itsejäähdytys on heikoin. Infrapunakamerat ovat hyödyllisiä paikallisten kuumapisteiden tunnistamisessa invertterissä ja laminoinnissa, mutta ne eivät näe käämityksen kuumaa pistettä staattorin sisällä; lämpöpari on vertailumenetelmä.
Ulkolaitteiden, kuten haihdutusilman jäähdyttimien ja siipikarjatalon tuulettimien, kesällä ympäristön lämpötila voi lähestyä 45 °C - 55 °C alueesta riippuen, ja moottori voidaan asentaa suoraan ilmavirtaan. Ilmoita ympäristön lämpötila hankintasopimuksessa; 40 °C:n ja 50 °C:n ympäristön erotus muuttaa magneetin laatua ja vaadittua kuparin täyttökerrointa ja muuttaa siten hintaa.
Prototyyppi, testaa ja validoi
BLDC-moottorilla, joka on olemassa vain simulaatiossa, ei ole arvoa. Fyysinen prototyyppi on rakennettava varhain, instrumentoitu ja mitattava. Kehityssuunnitelmassa tulisi varata kahdesta neljään iteraatiokierrosta, koska ensimmäinen prototyyppi ei lähes koskaan täytä täyttä spesifikaatiota samanaikaisesti.
- Käämityksen vastus ja vaiheinduktanssi: mittaa LCR-mittarilla taajuudella 1 kHz; arvojen tulee vastata laskelmaa 10 %:n sisällä, muuten täyttökerroin tai kierrosluku ei ole käytössä.
- Takaisin-EMF-aaltomuoto: pyöritä roottoria käyttömoottorilla kiinteällä nopeudella ja tallenna linjan välinen jännite; Tarkista huipun amplitudi ja aallon muoto, puolisuunnikkaan kuusiportaisen ja sinimuotoisen kenttäsuuntautuneen ohjauksen osalta.
- Tyhjäkäyntitesti: käytä moottoria sen ohjaimella ja mittaa tyhjäkäyntivirta ja nopeus; kuormittamattoman nopeuden ja nimellisnopeuden välinen ero ilmaisee magneettisen suorituskyvyn.
- Kuorman suorituskyky: kytke moottori dynamometriin ja tallenna vääntömomentti, nopeus, syöttöteho, lähtöteho ja hyötysuhde koko kuormitusalueella.
- Tehokkuuskartta: nopeuden ja vääntömomentin kartta, jota käytetään ohjaimen asetusten, kuten etenemiskulman ja virtasilmukan, vahvistamiseen sekä osittaisen kuormituksen tavoitteen vahvistamiseen.
- Lämpötilan nousu: käytä nimelliskuormitusta aiotussa ympäristössä; kirjaa käämin lämpötila tasaiseen tilaan asti läpäisykriteerillä, joka on vähintään 15 K alle jatkuvan käytön eristysrajan.
- Melu ja tärinä: mittaa akustinen kohina varsinaisessa kanavassa yhden metrin etäisyydellä ja suorita nopea Fourier-muunnos erottaaksesi sähkömagneettiset kohinat (sähkötaajuuden harmoniset ja raon läpikulkutaajuus) mekaanisesta kohinasta (laakeri ja epätasapaino).
- Eristystesti: suorita suurpotentiaalitesti, jossa on noin kaksi kertaa nimellisjännite plus 1 000 V AC yhden minuutin ajan; tarkista eristysvastus megohmimittarilla.
- Luotettavuus: Jatkuva 1 000 - 2 000 tunnin käyttö nimelliskuormalla ja säännöllinen syöttötehomittaus varmistaa, että magneetit, liimat ja laakerit ovat vakaita.
Testitietoja on verrattava kirjallisen suunnittelun tarkastusportin spesifikaatioon. Tuotantoerän käynnistämistä yhden moottorin suorituskyvyn perusteella ei voida hyväksyä, koska käämien toleranssi, magneettivarianssi ja laakerin esijännityserot levittävät suorituskykyä. Jiangxin Motor -näytteen hyväksymisprosessissa vähintään kaksi tai kolme näytettä mitataan rivin lopussa, ja mediaaniarvon plus leviämisen on pysyttävä määrittelyikkunan sisällä.
Puhallinmoottoreiden pätevyystesteihin tulisi sisältyä myös jumiutumisen palautuminen, lukitun roottorin virran mittaus, tulojännitteen laskut ja ylijännitteet sekä lämpötilan jaksotus, koska pysähtynyt puhallin voi ylikuumentua sekunneissa. Jos kohdetuotetta myydään useissa maissa, eristys- ja EMC-testit on toistettava vastaaville standardeille ja moottorin tietolehdet päivitettävä vastaavasti.
Harkitse valmistusta ja kustannuksia aikaisin
Moottorirakenne, jota ei voida valmistaa kustannustehokkaasti, ei koskaan poistu laboratoriosta. Pienen BLDC-moottorin kustannustekijät eivät jakaannu tasaisesti, ja alkuvaiheessa tehdyillä suunnittelupäätöksillä on suuri vaikutus.
| Kustannuserä | Tyypillinen osuus moottorikustannuksista | Suunnittelu- tai hankintavipu |
|---|---|---|
| Magneetti (NdFeB) | 20 % - 35 % | Valitse N35 tai N38 N42:n sijaan, jos vuotiheysbudjetti sen sallii; pienet lisäykset magneettilaadussa ovat suhteettoman kalliita |
| Teräksen laminointi ja meisto | 15 % - 25 % | Valitse standardi laminointimuoto, joka on jaettu useille kehyskokoille; Vältä laserleikattuja prototyyppejä massatuotannossa |
| Kuparikäämitys | 10 % - 15 % | Korkeampi täyttökerroin vaatii automaattisen käämityksen; maltillinen täyttö vakiolangalla alentaa laitekustannuksia |
| Laakerit | 8 % - 15 % | Kuulalaakerit ovat hintatekijä; käytä holkkilaakereita vain, jos käyttöikätavoite sen sallii |
| Ohjaimen elektroniikka | 10 % - 20 % | Anturiton kuusivaiheinen ohjaus on halvin; kenttäsuuntautunut ohjaus lisää mikro-ohjaimen ja virta-anturit |
| Kokoaminen ja testaus | 10 % - 15 % | Suunnittele magneetin asennus puristuskiinnitysystävälliseksi; käytä automaattisia tasapainotusasemia jonossa |
Magneettikustannukset ovat helpoin paikka tuhota budjetti. NdFeB-hinnat vaihtelevat harvinaisten maametallien tarjonnan mukaan, ja moottori, joka käyttää 20 % enemmän magneettitilavuutta kuin on tarpeen, vaimentaa pysyvää kustannussakkoa. Suuremmat napakaarit parantavat taka-EMF-muotoa, mutta kuluttavat kallista magneettista materiaalia; vääntömomentin vahvistus on lineaarinen magneetin paksuudessa, mutta kyllästyy nopeasti kaaren leveydellä. Simuloi magneetin paksuusherkkyyttä projektin alussa; 3 mm:n ja 4 mm:n magneettien ero voi olla visuaalisesti huolestuttava, mutta sähköisesti merkityksetön, ja se voi päättää, saavuttaako tuote hintatavoitteensa.
Käämiautomaatio on toinen keskeinen päätös. Hammasstaattorien tiivistetyt käämit voidaan käämittää neulakelauskoneilla suurella toistettavuudella. Suunnittelu, jossa on paljon kierroksia ja hieno lanka, on hidas kelattu; kierrosten vähentäminen valitsemalla korkeampi magneettilaatu on usein halvempaa kuin maksaa ylimääräisestä käämiminuutista staattoria kohden. Päinvastoin, malli, jossa on paksu lanka, jota ei voida kääriä ilman yhdensuuntaisia säikeitä, voi heikentää täyttökerrointa; määritä rinnakkaiset hienot säikeet yhden paksun langan sijaan, kun kelanmuodostaja ei voi hyväksyä sitä.
Myös roottorin valmistustoleranssit aiheuttavat tuottohäviöitä. Magneetin liimapuristuminen, epätasainen magneetin istukka ja epäpyöreät roottorikupit aiheuttavat epätasapainoa ja melua. Suunnitteluun tulee sisältyä paikannusominaisuudet, kuten olkapinnat ja ohjausreiät roottorin kupissa, jotta staattorin reiän ja roottorin reiän välinen mittatoleranssi pysyy yhtenäisenä. Lopuksi jokainen täydellinen moottori testataan rivin lopussa; testisuunnitelman tulee olla osa tuotantolinjaa, ei jälki-ajattelua erillisessä laboratoriossa. Automaattiset testiasemat mittaavat käämin resistanssin, eristyksen, tyhjävirtavirran ja nimelliskuormitusvasteen sekä lajittelevat erittelyikkunan ulkopuolelle jäävät yksiköt ennen kuin ne saapuvat asiakkaalle.
Työskentele kokeneen BLDC-moottorivalmistajan kanssa
Kaikki projektit eivät oikeuta oman moottorinkehityslaboratorion rakentamista. Taloudellista crossoveria ohjaavat volyymi, läpimenoaika ja sisäinen osaaminen. 10 000 tuuletinta vuodessa valmistava yritys saa harvoin takaisin elementtilisenssin, dynamometrin, magnetointikiinnittimen ja suunnitteluajan, joka tarvitaan moottorin saattamiseksi konseptista tuotantoon. Kokenut moottorivalmistaja voi viedä tekniset tiedot suoraan prototyyppiin, ja juuri näin useimmat pienet ja keskisuuret laitevalmistajat tuovat BLDC-tuotteita markkinoille.
Jiangxin Motor Technology, joka toimii sen tehtaalla Shengzhoussa, Zhejiangin osavaltiossa, on yksi tällainen valmistuskumppani. Yritys kehittää ja valmistaa AC- ja DC-moottoreita sekä mikromoottoreita, on läpäissyt ISO 9001 -laatujärjestelmän sertifioinnin ja vie tuotteitaan yli 60 maahan. Sen tuotevalikoimaan kuuluvat ulkoroottoriset BLDC-ilmanjäähdytinmoottorit, EC-puhallinmoottorit, karjatalon tuuletinmoottorit, lasivahvisteiset muoviset tuuletinmoottorit ja betonisekoitinmoottorit, mikä tarkoittaa, että insinööritiimi on jo optimoinut ura- ja napayhdistelmät ja ohjausparametrit sovelluksiin, jotka ovat hyvin lähellä tyypillistä tuuletinta tai ilmaa liikkuvaa tuotetta. Esimerkiksi Jiangxinin 198 mm:n runko-ulkoroottorinen BLDC-ilmajäähdytinmoottori tuottaa 1 500 W 220 V:lla ja sitä käytetään suurissa haihdutusjäähdyttimissä, mikä osoittaa, kuinka vakiintunutta suunnittelualustaa voidaan skaalata ylöspäin sen sijaan, että se keksittäisiin uudelleen.
 Jiangxin DC198 220V 1500W ulkoinen roottori BLDC ilmanjäähdytinmoottori Raskas ulkoroottorinen BLDC-moottori, jonka teho on 1500 W suurille haihtumisjäähdyttimille ja ilmanvaihtojärjestelmille, F-luokan eristys ja IP54-suojaus. Se on esimerkki skaalautuvasta suunnittelualustasta, kun valmistajia tiedotetaan BLDC-projekteista. Näytä tuote →
Kun annat valmistajalle ohjeet BLDC-suunnitteluprojektista, anna seuraavat materiaalit alkuperäisessä kyselyssä:
- Kuormaprofiili: vääntömomentti vs. nopeus, käyttöjakso ja mahdolliset ylikuormitustapahtumat.
- Sähkötulo: DC-väylän jännite tai verkkojännite ja -taajuus.
- Mekaaninen vaippa: suurin halkaisija, pinon pituus, akselin mitat, asennuskuvio ja puhaltimen napa tai siipipyörän liitäntä.
- Ympäristö: ympäristön lämpötila-alue, kosteus, pöly, altistuminen kemikaaleille ja onko moottori suljettu vai tuuletettu.
- Tärkeimmät tavoitteet: tehokkuus, melu, käyttöikä tai ensimmäinen hinta. Järjestä ne, koska moottori ei voi maksimoida kaikkia neljää kerralla.
- Standardit, jotka lopputuotteen on täytettävä, mukaan lukien turvallisuus- ja EMC-direktiivit.
Valmistajan vastauksen tähän ohjeeseen tulee sisältyä toteutettavuuslausunto, ehdotettu ura- ja napayhdistelmä, ennustetut suorituskykyarvot nimellispisteessä, arvioidut mitat, jäähdytyskonsepti ja kehitysaikataulu. Jiangxin-prosessissa seuraavana askeleena on asiakkaan suunnittelutiimin ja moottoritehtaan kehityshenkilöstön välinen suunnittelutarkistus, jossa sovitaan kirjallisesti magneetin laatu, käämityskierrokset, säätimen strategia ja luotettavuusnäytteet. Vasta tämän tarkistuksen jälkeen tehdas julkaisee käämitysaikataulun ja aloittaa työkalut. Tämä yhteistyöportti estää epäselvyyden kalleimman muodon, eron sen välillä, mitä asiakkaan markkinointiosasto uskoo ja mitä moottori voi fyysisesti toimittaa.
Jos sinulla on alustava spesifikaatio käsillä, nopein tapa edetä on keskustella kuormaprofiilista ja kirjekuoresta tehtaan suunnitteluosaston kanssa yhteydenottokanava ; jopa karkea luonnos tuuletinkäyrästä auttaa suunnittelijoita tunnistamaan oikean ensimmäisen iteraation.
Onnistunut BLDC-moottorisuunnittelu ei ole yhden oivalluksen tulos; se on seurausta kurinalaisista päätöksistä silmukan jokaisessa vaiheessa: määrittely, topologia, magneettipiiri, käämitys, kommutointi, lämmönhallinta, validointi ja valmistus. Tekniset tiedot rajoittavat saavutettavaa suorituskykyä. Topologia määrittää fyysisen arkkitehtuurin. Magneettipiiri ja käämi määrittävät tehokkuuden ja vääntömomentin. Ohjain päättää melusta, käynnistyskäyttäytymisestä ja suojauksesta, ja tuotantoprosessi määrittää toistettavuuden ja kustannukset. Jokainen tieteenala voidaan pelkistää hallittavissa olevaksi valinnaksi, ja jokainen valinta voidaan tarkistaa kirjallisen spesifikaation mukaan. Sarjatuotannosta kokenut moottorivalmistaja voi tiivistää kahden vuoden kehityssyklin muutamaan kuukauteen, koska vikatilat, testirajat ja valmistustoleranssit ovat jo tiedossa. Käytä eritelmälehteä, käytä testiportteja ja käytä tuotantokumppania riittävän aikaisin, jotta suunnittelu voidaan valmistaa ensimmäisestä prototyypistä.
Aiheeseen liittyvät Tuotteet
-
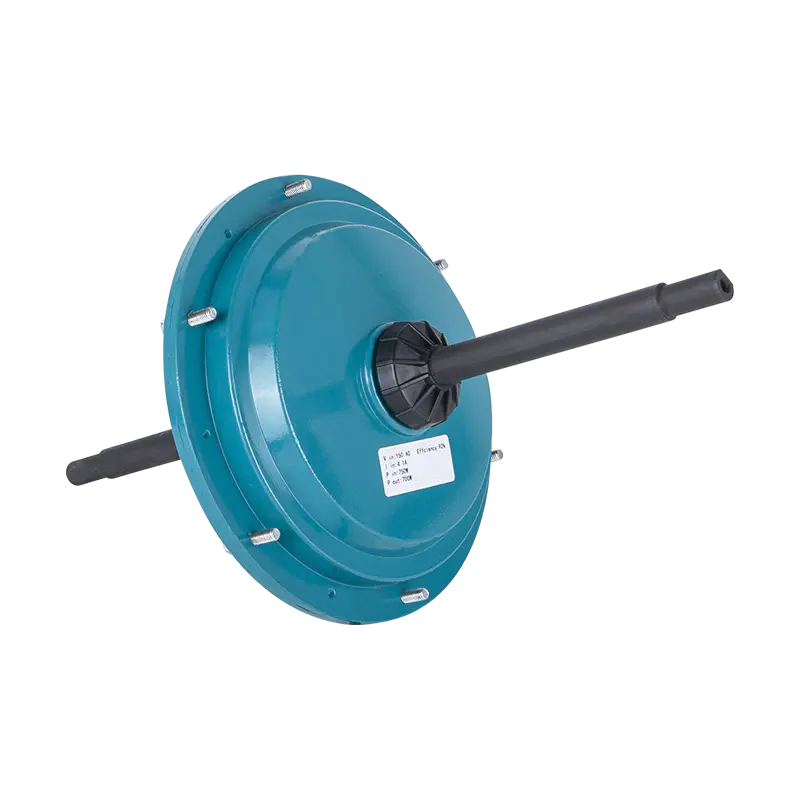 DC149 220V/700W Ulkoinen BLDC-ilmajäähdytinmoottori
-
 DC144 220V 600W ulkoinen BLDC ilmanjäähdytinmoottori
-
 DC149 220V 600W ulkoinen BLDC ilmanjäähdytinmoottori
-
 DC149 220V 850W Ulkoinen BLDC-ilmajäähdytinmoottori
-
 DC144 220V 600W Ulkoinen BLDC ilmanjäähdytinmoottori
-
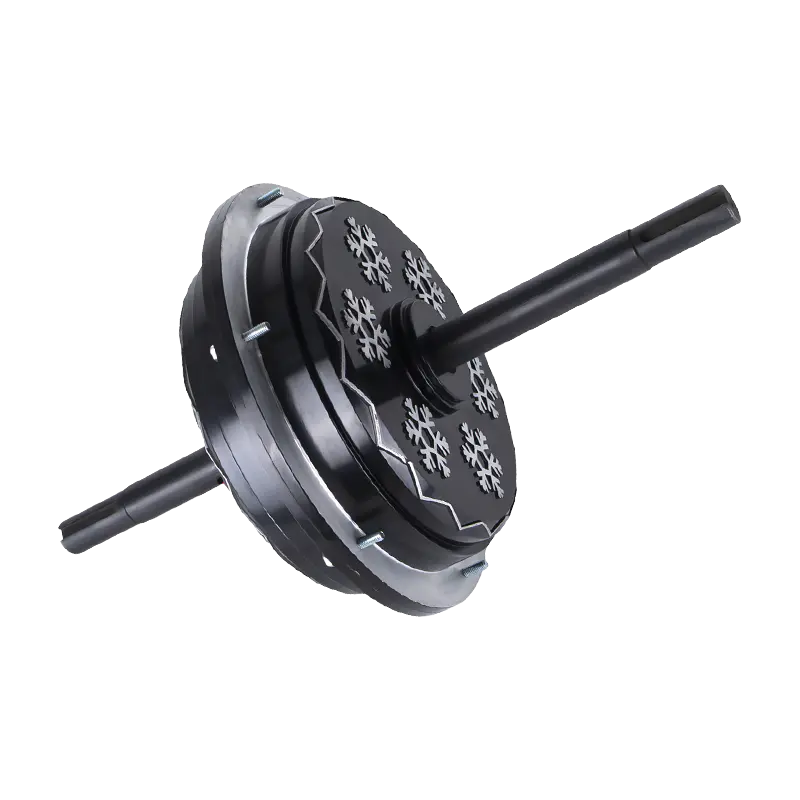 DC198 220V 1500W ulkoinen BLDC ilmanjäähdytinmoottori
 Valmiina mukautettaviksi
Moottorituotteesi?
Olemme ammattimaisia moottorivalmistajia, jotka toimittavat tehokasta, vakaata ja tehokasta tehoa ydintä kaikille teollisuudenaloille tarkan käsityötaidon ja innovaatioiden avulla.
Ota yhteyttä
-
 Mobile:+86 13575536911
-
 Tel:+86 18357538240
-
 Whatsapp:+8618357538240
-
 Email:betty@dbjxmotor.com
-
 Yrityksen osoite
Tekijänoikeus © by Shengzhou Jiangxin Motor Technology Co., Ltd. Kaikki oikeudet pidätetään.
Teollisuuden tuuletinmoottorien tukkumyyntivalmistajat